光伏串返机纠偏实现
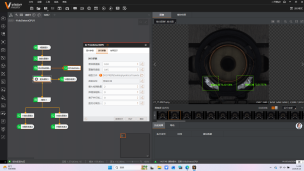
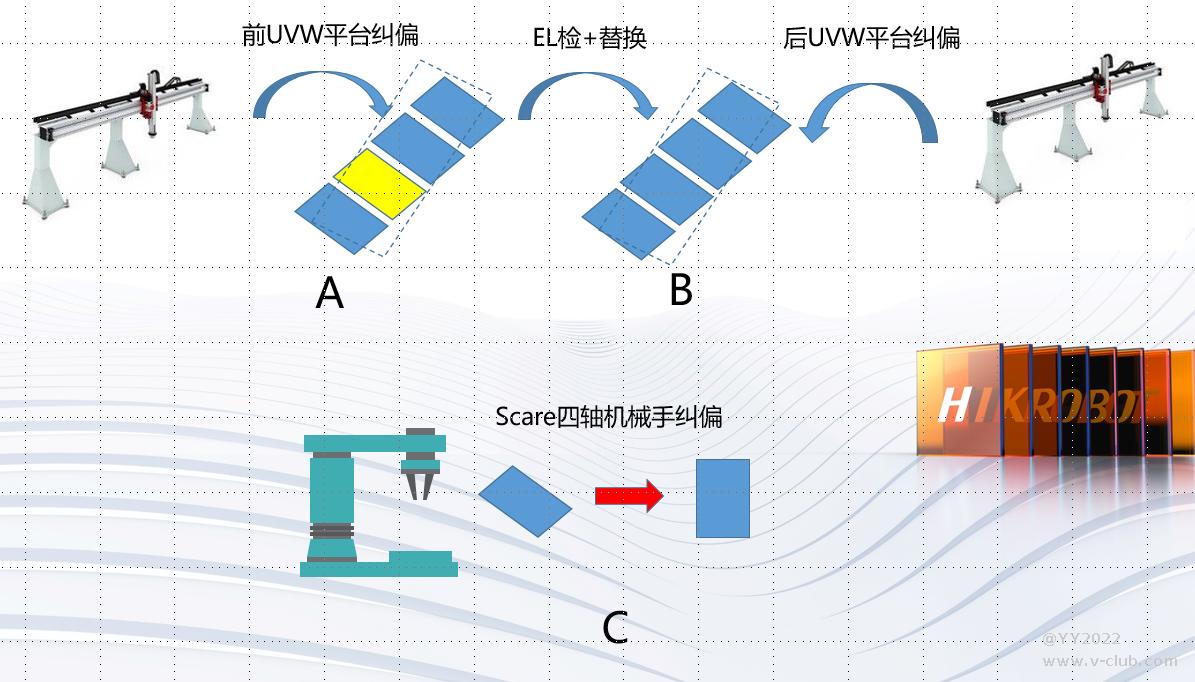
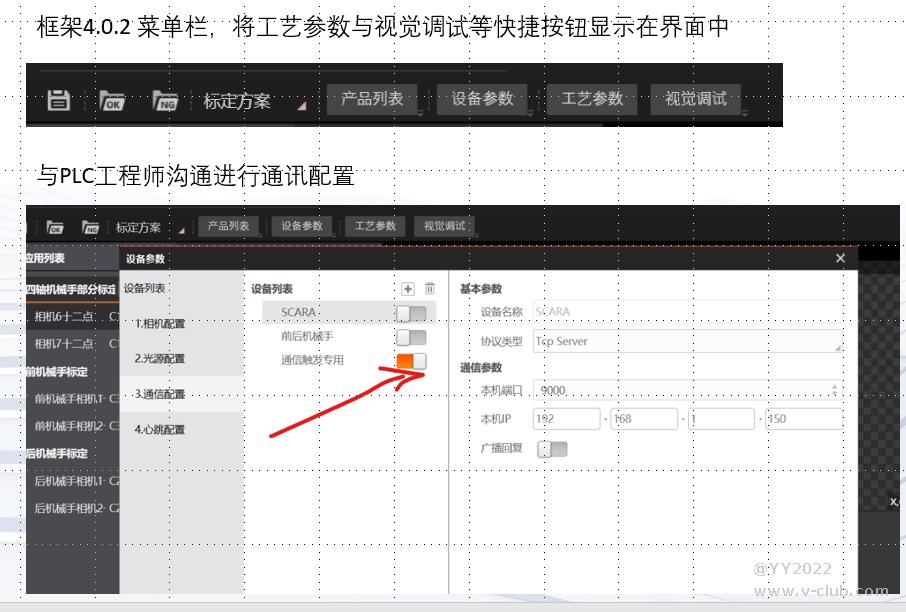
本文主要介绍如何使用框架4.0.2实现光伏串返机纠偏的方案设计。

一、项目需求

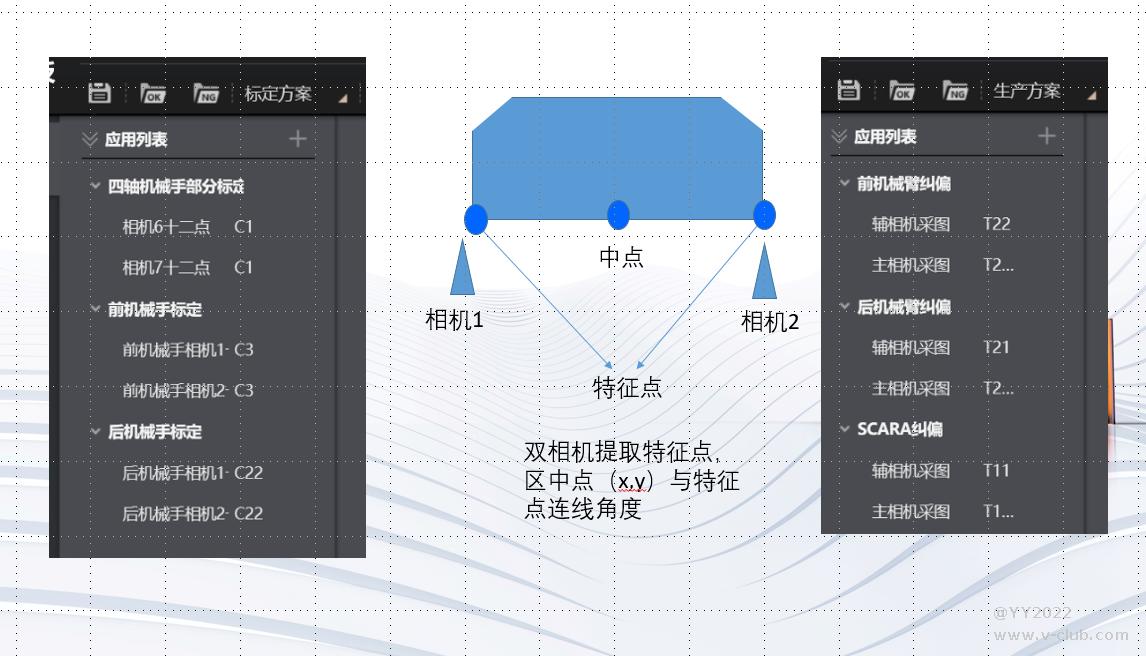
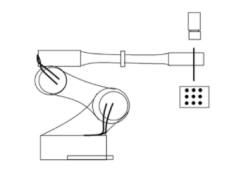
1、Scara四轴机械手进行单片电池片纠偏操作,采用双十二点相机标定,精度0.3mm;

2、前后两台UVW平台进行电池串纠偏操作,通过y1、y2的前后运动实现龙门架的角度旋转,采用双十二点相机标定,精度0.5mm;

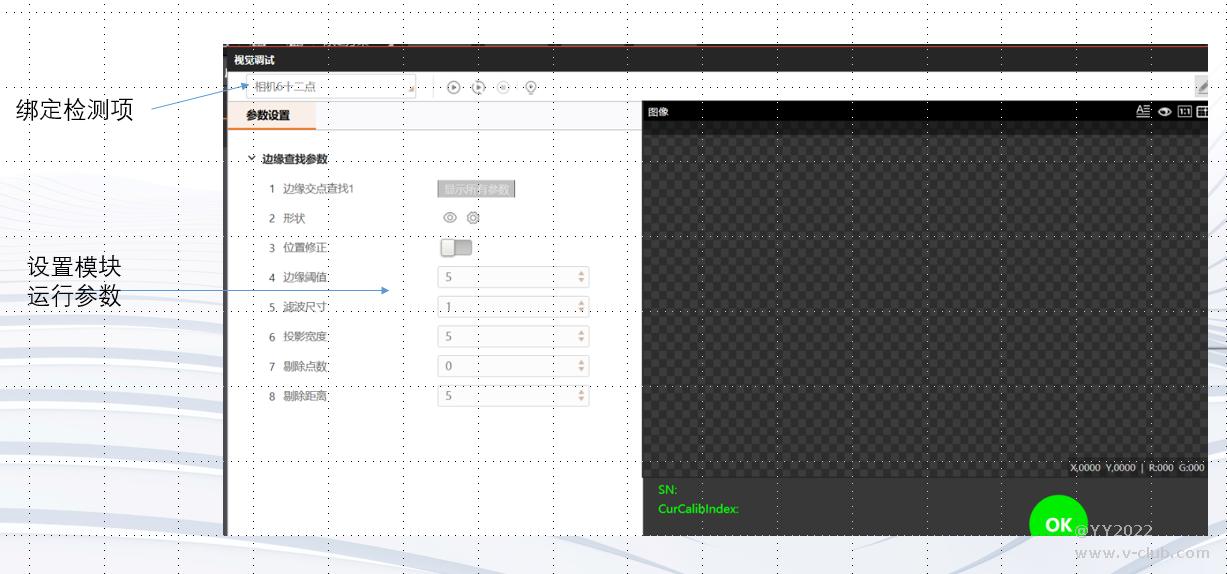
3、VM平台验证了方案的可实施性,定制框架软件中的双十二相机纠偏操作项;

4、其他缺陷检测,收集了图片打标,目前没有涉及。

二、框架实现-前期配置

三、框架实现-标定方案

四、框架实现-生产方案

五、框架实现-后期配置

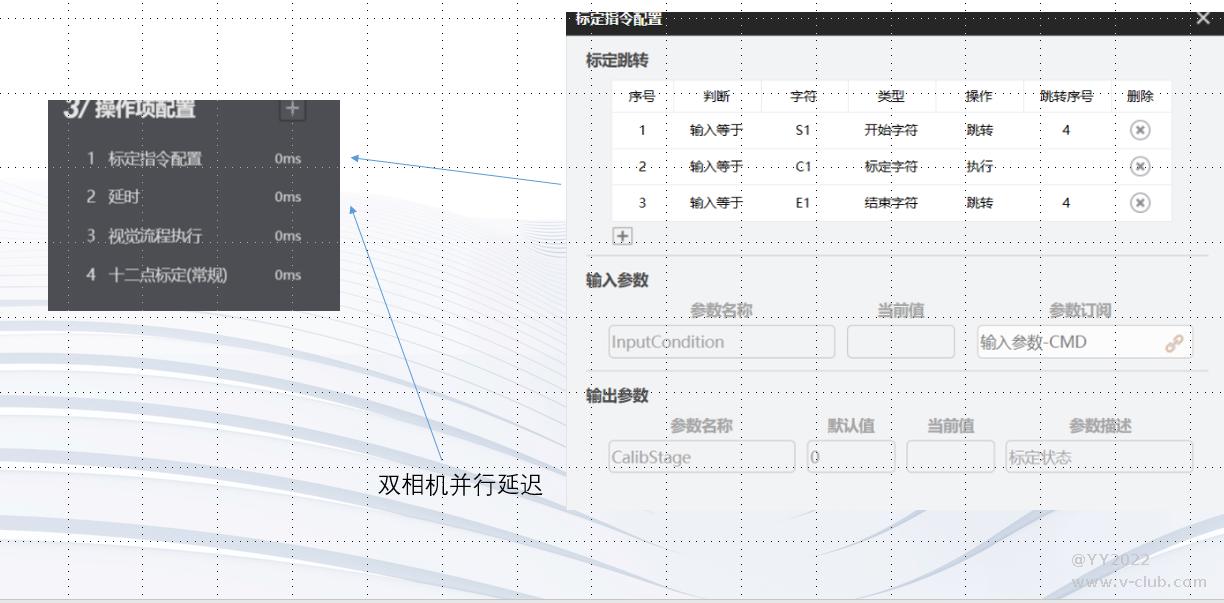
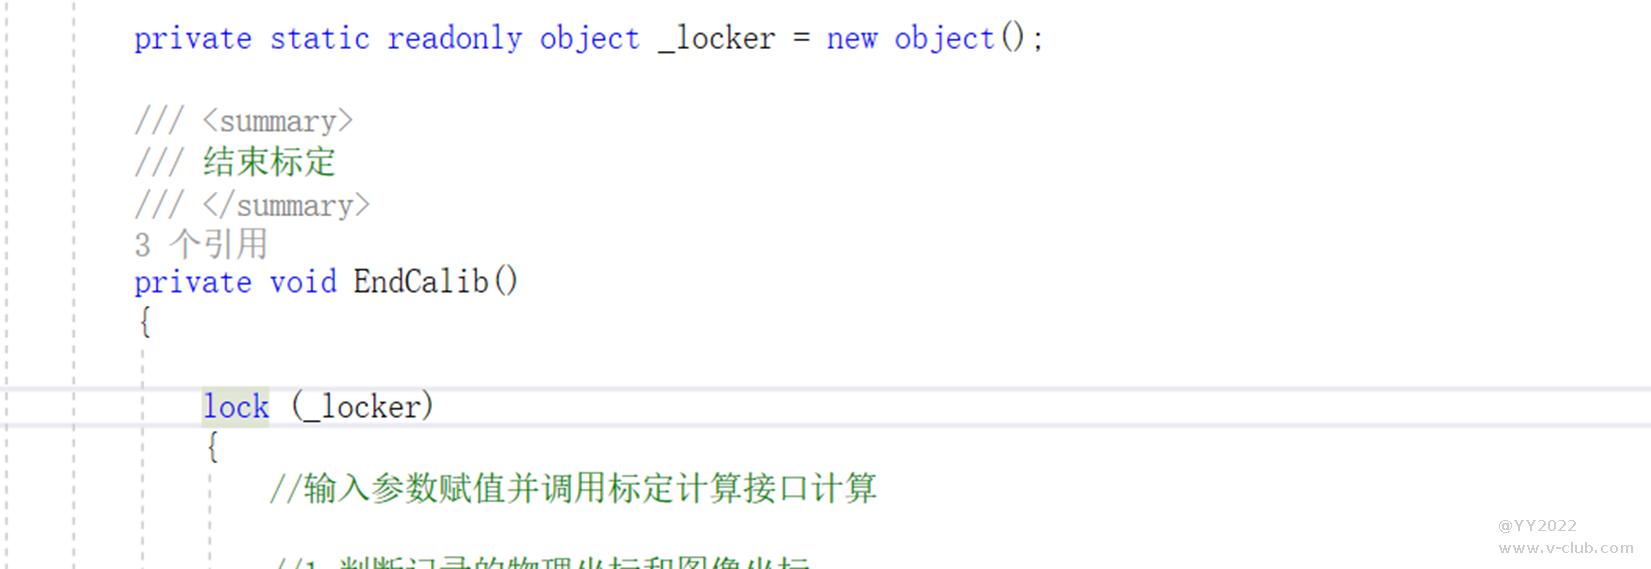
双相机同步双十二点标定触发,标定失败问题:

可能的原因:多线程调用EndCalib()方法时,存在一些共享参数,访问异常造成标定失败

版权声明:本文为V社区用户原创内容,转载时必须标注文章的来源(V社区),文章链接、文章作者等基本信息,否则作者和本社区有权追究责任。如果您发现本社区中有涉嫌抄袭的内容,欢迎发送邮件至:v-club@hikrobotics.com 进行举报,并提供相关证据,一经查实,本社区将立刻删除涉嫌侵权内容。
上一篇

VM常见定位场景与方案设计

下一篇

就来唠唠海康这么多客户端怎么选择的问题

评论请先登录 登录
全部评论 1

兄弟,框架软件可以在哪里下载的?

2022-11-17 20:58:57 未知地区
回复
  • 1
Lv.0
0
关注
0
粉丝
0
创作
0
获赞
所属专题
  • 常见的标定方法简介
  • 视觉硬件的选择-标定板
  • 浅谈VisionMaster中的畸变矫正工具(以及VM标定板二的灵活应用)
  • 相机旋转,代替机械爪旋转,标定旋转中心。
  • 【共享学习】单相机位与多相机定位分析
  • 平移旋转标定模块与绝对坐标
  • 标定技术与标定模块
  • PCB行业&PCB板贴标定位项目
  • VM应用之平移旋转标定使用
  • 【2D算法系列】机器视觉核心算法之N点标定
  • 探讨海康VisionMasterN点标定的内部原理
  • 【3D系列】2D-3D定位引导算法原理及实现
  • 【2.5D】2.5D定位引导最强攻略-普通精度版
  • 【2.5D】2.5D定位引导最强攻略-高精度版
  • 【形状匹配算法系列】从NCC到轮廓匹配:工业视觉的"定位之争",到底争的是什么?
  • 工程经验系列:视觉定位(标定设计,及应用)
  • 工程经验系列:视觉定位(很干,请自备饮料)
  • 浅谈对海康视觉软件做定位/对位项目的想法
  • 浅谈对海康视觉软件做定位/对位项目的想法二
  • 浅谈对海康视觉软件做定位/对位项目的想法三
  • 浅谈对海康视觉软件做定位/对位项目的想法四-----MODBUS-TCP通讯
  • VM常见定位场景与方案设计
  • 光伏串返机纠偏实现
  • 常规定位引导项目入门必看
  • 常规定位引导项目问题排查步骤
  • 一次看懂“对位贴合”含Halcon模拟仿真
相关阅读
  • 在VisionMaster里用自定义算法模块跑YOLOv8
    2026-08-26 浏览 0
  • USB工业相机掉线问题排查指南
    2026-08-26 浏览 0
  • 海康机器人机器视觉工程师认证流程解读(2026年版本)
    2026-08-20 浏览 0
  • 【0202016】一站式部署工具MapStudioPro用户手册
    2026-08-20 浏览 0
  • 机器视觉项目选型有点烦?做了个AI小助手,免费帮你快速出方案
    2026-09-03 浏览 0

请升级浏览器版本

您正在使用的浏览器版本过低,请升级最新版本以获得更好的体验。

推荐使用以下浏览器