一、
背景介绍
本项目设备用于PCB板的贴标与检测工序,在PCB板安装到电子产品之前,对刻蚀、加工完毕的PCB板贴上标签,标签上包含唯一性的二维码信息,通过该二维码可在工厂生产信息系统中查询到对应的产品生产、质检、出库等相关信息。
通过加装视觉实现标签检测、贴装定位引导和读码功能,剔除不良标签并控制标签的贴装位置准确性,提升产品质量。同时读取标签二维码信息上传到MES系统,与产品进行一对一绑定,用于后续的质检管控和问题追溯。节省人工目检和手动录入条码信息的繁琐过程。
二、
具体需求
本项目应用于PCB贴标机设备上,视觉功能包括引导标签贴标位置、管控标签来料不良、读码上传条码信息到MES系统等功能。
 PCB产品
三、
方案描述
(1)
项目配单表
|
物料
|
完整型号/版本
|
数量
|
|
相机
|
MV-CS050-10GM
|
2
|
|
镜头
|
MVL-MF5028M-5MPE
|
2
|
|
软件
|
iMVS-VM-6200
|
1
|
|
光源
|
MV-LRDS-73-90-W
|
2
|
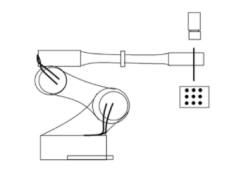
(2) 方案示意图

(3) 方案思路描述
本方案视觉需要完成标签检测,PCB定位,标签定位,读码上传四个功能流程。
其中标签检测、PCB定位和读码上传均用上相机实现,通过上相机的重复利用实现多个功能,节省硬件成本。上相机需安装在运动机构上,在吸嘴吸取标签前进行标签检测,剔除异常标签;贴标时配合下相机做贴标引导;贴标后进行读码,确认条码有效性并上传条码信息,将条码内容与产品进行绑定。
同时因为一个PCB板需粘贴多做型号的标签,最多的情况下包括四种类型,标签定位通过多个定位分支支持四款标签混料生产。

方案内容架构
(4) 搭建与调试
1. 本方案包含标签检测、PCB定位、标签定位、读码上传四个流程,本章重点展示PCB定位和标签定位流程的具体内容。
2. PCB定位流程使用上相机实现,由TCP通讯触发流程。本流程通过定位电路板的元件特征,计算PCB的位置偏差,引导贴标位置,流程内包含标定、示教、偏差计算三个分支。对特征定位部分功能的复用可大幅减少流程模块数量,通过触发字符的信息不同,区分走不同的分支实现各自功能。
标定分支通过12点标定,获取设备的标定转换矩阵,用于后续的像素坐标与物理坐标的相互转换。示教分支用于记录产品的基准位置,作为产品偏差计算的目标位置。偏差计算分支是在设备生产时,计算当前PCB位置与基准位置的XY和角度偏差,引导机构贴标位置。

3. 标签定位流程使用下相机实现,相机获取标签的实时位置,与目标位置做差,计算标签来料的位置偏差。本流程支持混合生产四款不同型号标签,通过通讯内容执行指定的标签定位分支,然后在脚本模块中对结果进行合并输出到标定转换模块。四款产品会记录四个基准位置,此部分数据储存在上位机中,每次触发时会发送过来参与计算,实现定位纠偏功能对多款标签型号的兼容。

(5) 项目难点及解决方案描述
项目难点:一个PCB板需粘贴多种款式的标签,并引导贴标到不同的位置上,视觉流程最多需同时支持四款标签的识别和贴标位置引导。
解决方案:视觉流程设置四个分支,用于定位不同款式标签。执行的分支由触发的通讯内容指定,同时偏差计算采用四组不同的基准坐标,基准坐标储存在上位机程序中,触发时包含在通讯内容中,VM流程进行解析参与计算。最终实现多款标签的混料生产。
(6) 效果展示:

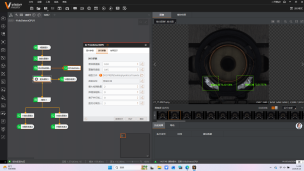
最终的界面效果图:

软件运行界面



 浙公网安备 33010802013223号