【2.5D】2.5D定位引导最强攻略-高精度版
当相机和工件特征面高度发生变化时,由于高度不同导致N点标定矩阵失效。以某汽车行业应用为例,工件有100多种型号,因此需要对不同的工件标定100多次,涉及到的操作、方案复杂度和时间度极高,且维护成本大、容易出现人为操作失误。上一篇文章中我们介绍了基于标识Mark的自动高度推导2.5D定位引导方案。受限于单目相机以及单次拍照的精度影响,该方案精度难以做到很高。针对该问题,我们提出了基于初始工件高度差信息的2.5D定位引导方案,经过实验室数据和项目实测,该方案较普通精度版本方案定位精度有明显提升。本文将介绍高精度版本的2.5D定位引导方案。

场景介绍

本案例为2.5D定位抓放场景(高精度)。

机构限制为:上相机安装在机器人上或静止安装,相机拍照位不变,由于机构干涉、来料型号不同等原因,相机与载物台平面可能存在相对高度的变化,安装高度传感器(或直尺)或根据工件图纸等方法测量相机到抓放目标的相对高度变化。

实施流程为:生产过程中目标到位后,相机对抓放目标进行拍照,引导机械臂以基准姿态实现对目标的抓放。

本场景的主要特点:

由于机构干涉、物料本身高度不一等原因,相机与目标图像采集平面可能存在相对高度的变化。

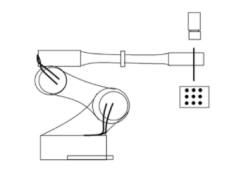
机构示意图如下图所示:

图1 拍照示意

图2 机械臂抓放示意

解决方案

经过理论推导与实验室验证,提出以下解决方案:

1、本场景基础模型是一个标准的常规单点抓取模型,因此第一步是按照常规单点抓取项目完成标定流程,得到基准高度时的标定矩阵。

2、在工作范围内实施两次常规标定,每次标定均记录此时的工作高度,在生产时,通过高度传感器等方式获取当前的生产高度从而推算出此时的生产标定矩阵。

根据上述解决思路,开发下述自研算法模块:

1、MultiplaneHomoMat模块:作用是通过基准深度、运行深度及基准平面标定矩阵,求解生产平面的标定矩阵

方案实施流程如下图所示:
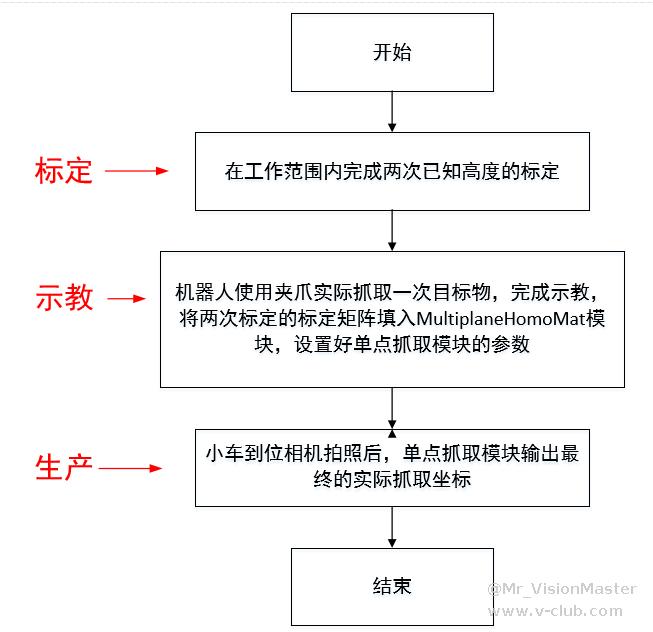
图3 方案实施流程

实施流程

1 标定

在物体高度变化的范围内对两个已知高度的平面进行标定,记录每次标定的平面高度,标定与常规单点抓取的标定流程一致。

各平面的关系如下图所示:


图4 标定平面、生产平面示意

2 示教

在标定平面1进行示教,搭建示教流程如下图所示:
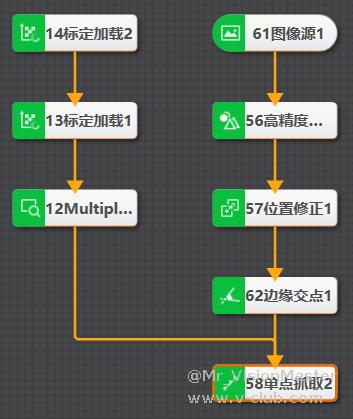
 

图5 示教流程

1、通过标定加载模块加载两次标定的矩阵,并订阅此时的高度差值,在自研算法模块MultiplaneHomoMat中配置相应的参数,输出计算的生产平面的标定矩阵。

基准深度差值:标定平面1与标定平面2的高度差值

运行深度差值:标定平面1与生产平面的高度差值

基准标定矩阵1:标定平面1的标定矩阵

基准标定矩阵2:标定平面2的标定矩阵

模块参数配置如下图所示:

图6 MultiplaneHomoMat参数配置

由于此时是在标定平面1示教,因此此时输出的矩阵是标定平面1的标定矩阵。

2、使用机械臂去抓放物料,也记录此时机械臂的物理坐标,完成示教,在单点抓取模块中配置相应的参数。

像素点:订阅的Mark点像素坐标

示教拍照物理点:一般为标定时的第五点

示教物理点:此时实际抓放目标的机械臂绝对物理坐标

标定矩阵:加载自研算法模块MultiplaneHomoMat输出的标定矩阵

点击创建基准完成单点抓取模块示教。

模块参数配置如下图所示:


图7 单点抓取模块参数配置示意

创建基准后,此时模块输出的相对坐标为0,绝对坐标为基准标定位。

3 生产

生产流程与示教一致,如下图所示。

图8 生产流程

生产时,机械臂到拍照位后,对目标进行拍照,根据高度传感器反馈的高度差信息,由通讯等方式传入VM模块中,单点抓取模块输出待抓放目标的绝对抓取坐标,如下图所示。

图9 输出的抓取坐标

误差分析

误差来源

应对策略

Mark点示教偏差

夹具中心安装尖针工装,保证竖直示教,尽可能提高示教精度

相机与机台等不平行

通过打表法调整相机、镜头与机台和Mark至水平平行;增加畸变标定与畸变校正

相机与机器人手眼标定误差

核对标定平移误差,进行机构静态测试和动态测试,根据测试结果优化机器人运动参数

高度差值的测量不够精确

更换传感器等更精确的方式

成像质量不佳

检查成像质量,调整打光方案

版权声明:本文为V社区用户原创内容,转载时必须标注文章的来源(V社区),文章链接、文章作者等基本信息,否则作者和本社区有权追究责任。如果您发现本社区中有涉嫌抄袭的内容,欢迎发送邮件至:v-club@hikrobotics.com 进行举报,并提供相关证据,一经查实,本社区将立刻删除涉嫌侵权内容。
上一篇

【2.5D】2.5D定位引导最强攻略-普通精度版

下一篇

【3D系列】2D-2D对极几何估计相机运动3D位姿

评论请先登录 登录
全部评论 6

有没有示例呢

2024-09-23 11:55:02 湖北省
回复

一个可能有点愚蠢的问题。如果机构不再限制为固定不动,可以竖直下降,那标定一次后,每次通过高度传感器保持相机与目标图像采集平面一致,抓取精度是不是也还 okay 呢?

2025-02-27 14:05:46 山东省
回复

高度不同那画面不是就模糊了吗? 还是说运用那种大景深的镜头呢?

2025-05-24 15:49:02 广东省
回复

基础问题哈,2.5D的光源相机这一套参数在哪调,自己demo里面调好不能动了,还是vm里面调试

 图像融合在哪,,是相机自带的吗,这种是不是会更贵,有没有那种vm算法融合的,不是在相机里面的

2026-04-09 09:18:46 广东省
回复

1

2026-04-09 09:19:20 广东省
回复

我有个更好的方案,比这个好,但是我不讲😁

2026-07-09 10:32:48 浙江省
回复
  • 1
Lv.0
0
关注
0
粉丝
0
创作
0
获赞
所属专题
  • 常见的标定方法简介
  • 视觉硬件的选择-标定板
  • 浅谈VisionMaster中的畸变矫正工具(以及VM标定板二的灵活应用)
  • 相机旋转,代替机械爪旋转,标定旋转中心。
  • 【共享学习】单相机位与多相机定位分析
  • 平移旋转标定模块与绝对坐标
  • 标定技术与标定模块
  • PCB行业&PCB板贴标定位项目
  • VM应用之平移旋转标定使用
  • 【2D算法系列】机器视觉核心算法之N点标定
  • 探讨海康VisionMasterN点标定的内部原理
  • 【3D系列】2D-3D定位引导算法原理及实现
  • 【2.5D】2.5D定位引导最强攻略-普通精度版
  • 【2.5D】2.5D定位引导最强攻略-高精度版
  • 【形状匹配算法系列】从NCC到轮廓匹配:工业视觉的"定位之争",到底争的是什么?
  • 工程经验系列:视觉定位(标定设计,及应用)
  • 工程经验系列:视觉定位(很干,请自备饮料)
  • 浅谈对海康视觉软件做定位/对位项目的想法
  • 浅谈对海康视觉软件做定位/对位项目的想法二
  • 浅谈对海康视觉软件做定位/对位项目的想法三
  • 浅谈对海康视觉软件做定位/对位项目的想法四-----MODBUS-TCP通讯
  • VM常见定位场景与方案设计
  • 光伏串返机纠偏实现
  • 常规定位引导项目入门必看
  • 常规定位引导项目问题排查步骤
  • 一次看懂“对位贴合”含Halcon模拟仿真
相关阅读
  • 在VisionMaster里用自定义算法模块跑YOLOv8
    2026-08-26 浏览 0
  • USB工业相机掉线问题排查指南
    2026-08-26 浏览 0
  • 海康机器人机器视觉工程师认证流程解读(2026年版本)
    2026-08-20 浏览 0
  • 【0202016】一站式部署工具MapStudioPro用户手册
    2026-08-20 浏览 0
  • 机器视觉项目选型有点烦?做了个AI小助手,免费帮你快速出方案
    2026-09-03 浏览 0

请升级浏览器版本

您正在使用的浏览器版本过低,请升级最新版本以获得更好的体验。

推荐使用以下浏览器