关于Q3潜伏车举升盘无法人工扭动回正的案例
- 0
- 0
- 分享
- 2024-08-12 09:27
当现场小车发生异常举升盘无法回正和人工恢复时,可以用以下指令尝试对小车举升盘重新标定
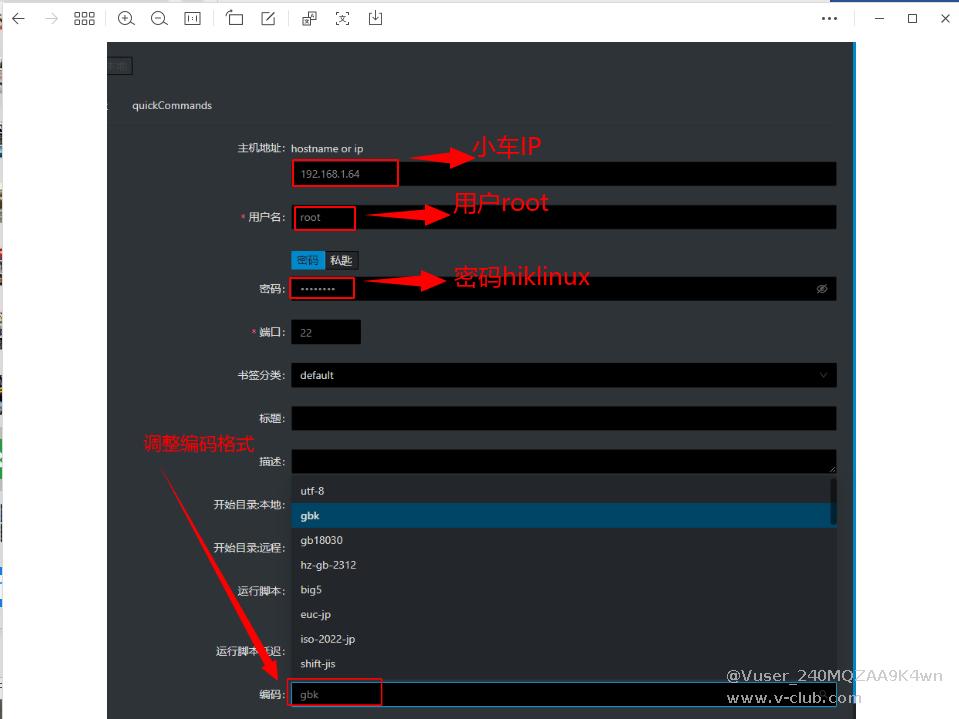
1.遇到Q3潜伏车(4.0)举升盘(蜗轮蜗杆)倾斜前后拍急停无法扭动举升盘,或者用mvcc进行举升盘标定前后拍急停扭不动举升盘时可以敲以下指令使举升盘微调,使用electerm软件登录小车(记得调整编码格式)
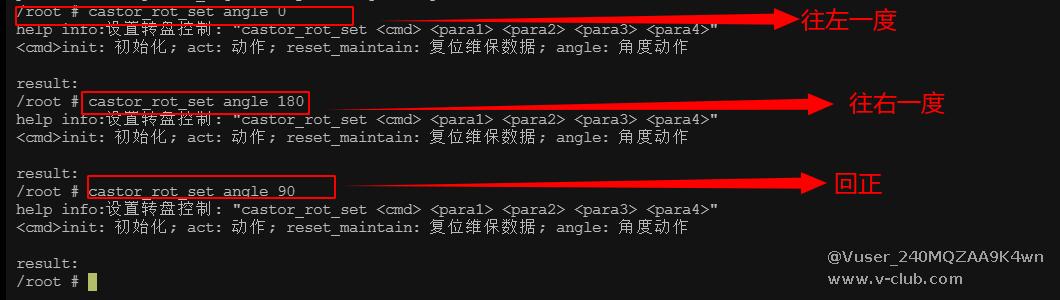
2.举升盘微调指令castor_rot_set angle 0 向左微调一度;castor_rot_set angle 90 回正;castor_rot_set angle 180 向右微调一度
版权声明:本文为V社区用户原创内容,转载时必须标注文章的来源(V社区),文章链接、文章作者等基本信息,否则作者和本社区有权追究责任。如果您发现本社区中有涉嫌抄袭的内容,欢迎发送邮件至:v-club@hikrobotics.com 进行举报,并提供相关证据,一经查实,本社区将立刻删除涉嫌侵权内容。
上一篇
评论请先登录 登录
全部评论 0


推荐阅读
 paddle字符识别自定义模块在VisonMaste中部署2026-10-08
 ID2000X(R)M用户手册全面升级:从"能看懂"到"真好用"2026-10-08
 【第五届启智杯】报名后,如何高效备赛?这份备赛指南让你少走弯路2026-10-16
 移动机器人工程师培训与认证安排-26年11月2026-10-19
 蓄能开战!第五届“启智杯”能量站直播即将开启2026-10-14
 浙公网安备 33010802013223号