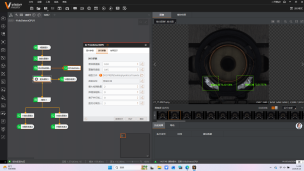
怎样使用脚本拿出快速匹配的所有xy及角度信息
怎样根据匹配到的个数,拿到所有的x,y,t信息

怎样根据匹配到的个数,拿到所有的x,y,t信息


在使用Vision Master进行图像处理和匹配时,获取所有匹配到的x、y、t信息是一个常见需求。首先,开发者需要确保在进行特征匹配时,能够准确记录每个匹配的坐标和时间戳。通常,使用SIFT、ORB等算法来提取图像特征,并通过匹配算法找到对应的特征点。
在实现过程中,可能会遇到一些问题。例如,匹配的个数可能会因为图像质量、光照变化或特征点的选择而有所不同。这就要求开发者在设计数据结构时,能够灵活应对不同数量的匹配结果。可以使用列表或字典来存储每个匹配的x、y坐标及其对应的时间戳。
此外,遍历匹配结果时,确保提取到的x、y、t信息准确无误也是一个挑战。开发者需要仔细检查匹配算法的参数设置,以确保匹配的精度和召回率。最后,将提取到的信息进行存储和输出,可以帮助后续的数据分析和决策制定。
附件:
版权声明:本文为V社区用户原创内容,转载时必须标注文章的来源(V社区),文章链接、文章作者等基本信息,否则作者和本社区有权追究责任。如果您发现本社区中有涉嫌抄袭的内容,欢迎发送邮件至:v-club@hikrobotics.com 进行举报,并提供相关证据,一经查实,本社区将立刻删除涉嫌侵权内容。
上一篇

【保姆级教程】算法模块封装详解

下一篇

【3D系列】我们用2D相机实现3D无序抓取了

评论请先登录 登录
全部评论 1

你这发的跟没有发有什么区别‘

2025-02-06 14:46:39 江苏省
回复
  • 1
Lv.0
0
关注
0
粉丝
0
创作
0
获赞
所属专题
  • VM4.2 脚本调用halcon解码
  • 脚本输出泛型(数组)的方法
  • VisionMaster在脚本更改存图路径
  • 浅谈VsionMaster:用脚本最简代码,调用halcon
  • 浅谈VsionMaster:用脚本,做一些好玩的东西。
  • 用脚本调用sdk采集图片
  • vmpython脚本+yolo+cpu(python学习者感兴趣可看看)
  • 关于海康python脚本如何将读取图片转成cv2可处理的图片的方法
  • vm脚本和VibeCoding
  • vm4.4脚本图像ImageData与OpenCVMat互转
  • C#脚本拼接两张高度一致的图片
  • 浅谈VM的使用技巧篇二之VM脚本中调用opencv库进行图像处理
  • VM的使用技巧篇三之脚本存CSV
  • VM引用自定义dll实现个性化功能(VM4.1)
  • 【共享学习】---脚本实现浮点数保留N位小数
  • 【共享学习】---脚本实现修改字符串指定位置字符
  • 用脚本添加图片保存路径
  • 脚本计数
  • 怎样使用脚本拿出快速匹配的所有xy及角度信息
  • 【技术分享】通过脚本来重置变量计算模块中变量的值
  • VM算法平台-齿轮测量方案(Group+脚本输出+TCP通讯+圆拟合)
相关阅读
  • 在VisionMaster里用自定义算法模块跑YOLOv8
    2026-08-26 浏览 0
  • USB工业相机掉线问题排查指南
    2026-08-26 浏览 0
  • 海康机器人机器视觉工程师认证流程解读(2026年版本)
    2026-08-20 浏览 0
  • 【0202016】一站式部署工具MapStudioPro用户手册
    2026-08-20 浏览 0
  • PPOCRv6制作自定义模块在VisonMaste中部署
    2026-09-14 浏览 0

请升级浏览器版本

您正在使用的浏览器版本过低,请升级最新版本以获得更好的体验。

推荐使用以下浏览器