Lv.0
0
文章
案例
回答
获赞
粉丝
VM算法平台网络锁使用
VM算法平台(VisionMaster)的网络锁功能允许您将加密狗授权通过网络共享给多台客户端设备使用,适用于需要多台工控机/PC同时运行VM但仅购买少量硬件加密狗的场景。以下从服务器端配置、客户端配置、常见问题三个方面为您详细说明。
109 2 2026-11-03
CIS相机系列文章—设备简介
本文从设备介绍、应用场景、方案对比三个方面,介绍CIS相机。认识什么是CIS相机,CIS相机的方案与线阵相机方案类比,有什么差异
113 2 2026-11-02
16场线上宣讲直播重磅开启!全方位解锁第五届“启智杯”
第五届“启智杯”机器智能大赛报名正在火热进行中。为了帮助全国高校学子更全面、深入地了解大赛,我们正式启动16场线上宣讲直播,全程为你答疑解惑、赋能备赛。
524 0 2026-10-23
开发方向系列赋能直播|10月26日起开启,启智杯开发备赛三连课!
第五届启智杯机器智能大赛火热启动!能量站为参赛选手打造开发赛道系列课程,从VMSDK开发、算子SDK开发到命题方案设计方法论,循序渐进带你吃透命题所需核心能力。
427 0 2026-10-22
移动机器人工程师培训与认证安排-26年11月
2026年11月份海康移动机器人将组织3场培训,11场HCT认证,12场HCA认证,1场HCP认证。
1869 2 2026-10-19
【第五届启智杯】报名后,如何高效备赛?这份备赛指南让你少走弯路
亲爱的参赛选手们:欢迎踏上第五届“启智杯”机器智能大赛的创新征程!过往四届累计有400+高校,3000+支实战队伍参与比赛,校园精英在此突破技术边界。无论你是初试锋芒的新锐,还是经验丰富的“老将“,这份指南将助你高效备战,我们全程为你护航!
941 2 2026-10-16
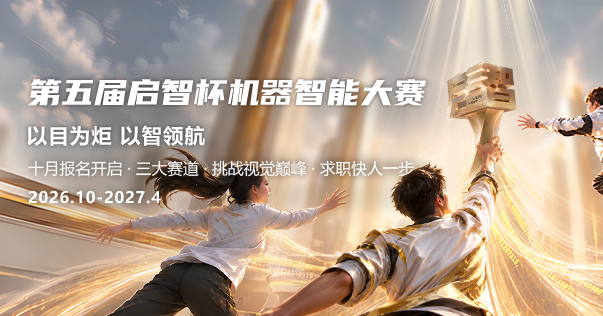
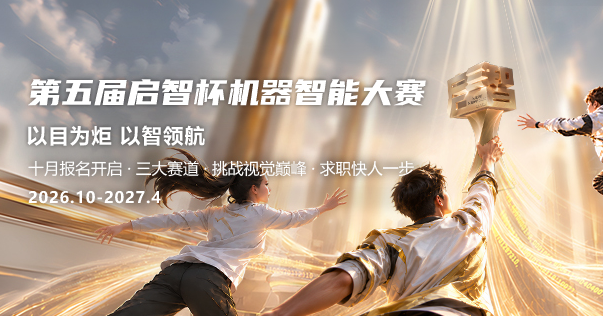
第五届“启智杯”机器智能大赛报名开启:直击工业现场,解码视觉未来
V社区的视觉达人们,大家好👋。告别理论温室,直击真实的工业现场。第五届启智杯机器智能大赛报名现已正式开启。作为机器视觉开发者的专属家园,V社区将全程护航本次大赛。本届赛事全面升级,从算法创新、系统开发到行业应用,直击产线核心痛点。这不是一次常规的模拟,而是真刀真枪的产业实战。带上你的代码与创意,加入这场技术之旅。在这里验证实力、斩获奖励,让你的智能未来由此起步。
2201 0 2026-10-14
蓄能开战!第五届“启智杯”能量站直播即将开启
亲爱的V社区伙伴们~第五届启智杯机器智能大赛已火热启动!三大赛道、五大命题,等你来战!🎯关注V社区视频号,锁定全部直播,全程陪你备赛!
669 1 2026-10-14
第五届“启智杯”机器智能大赛参赛手册
关于第五届“启智杯”机器智能大赛的参赛手册,附件可下载
1655 0 2026-10-14
第五届“启智杯”机器智能大赛开赛通知
关于第五届“启智杯”机器智能大赛开赛通知
870 0 2 2026-10-14
移动机器人工程师认证回顾-26年9月
本月认证共有315人参与,其中222人顺利通过考核并获得证书。
548 1 2026-10-14
ID2000X(R)M用户手册全面升级:从"能看懂"到"真好用"
历经多轮调研与用户反馈,读码器产品文档迎来全面改版。新版手册架构更清晰、内容更丰富、介绍更透彻,让手册真正服务于现场调试与运维。本次率先上线ID2000X(R)M系列用户手册,其余机型手册正在同步开发中。那么这次改版到底改了哪里?有什么亮点?
1137 2 2026-10-08
听说不参加启智杯比赛也能拿奖金?
第五届“启智杯”大赛即将开启。没时间参赛?那就当伯乐!志愿者招募中,推荐同学报名成功即有机会得现金奖励及证书,快扫码加入。
762 2 2026-09-28
【轮廓匹配-落地篇】工业模板匹配落地手册:参数、陷阱与验收
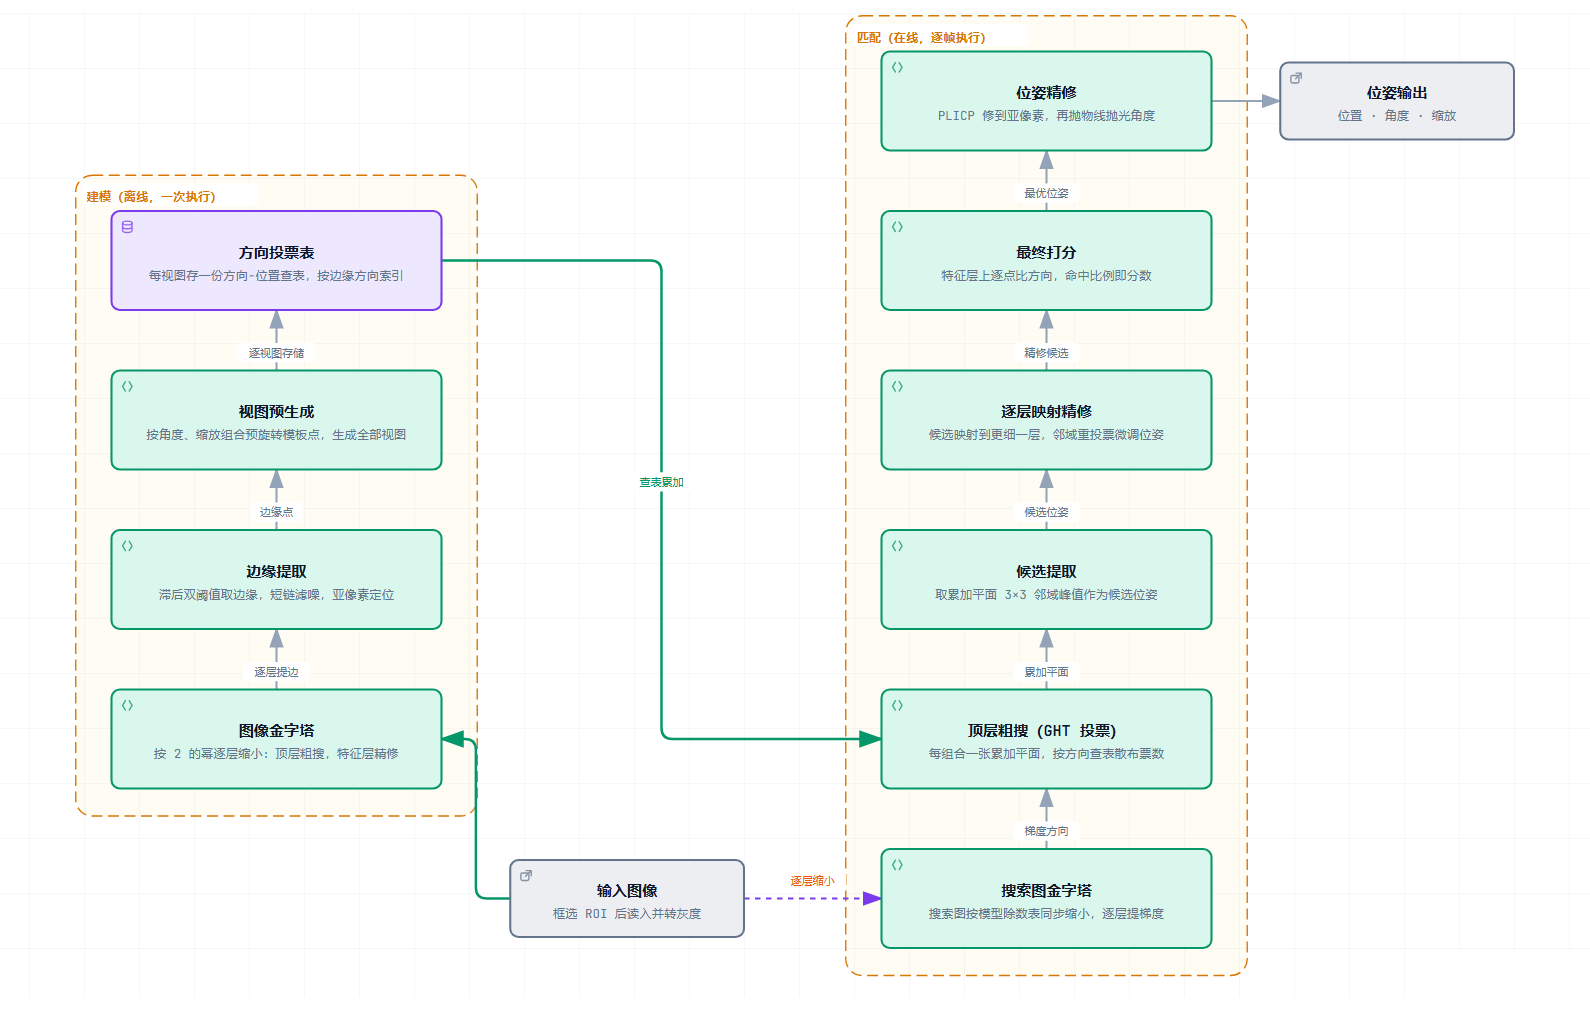
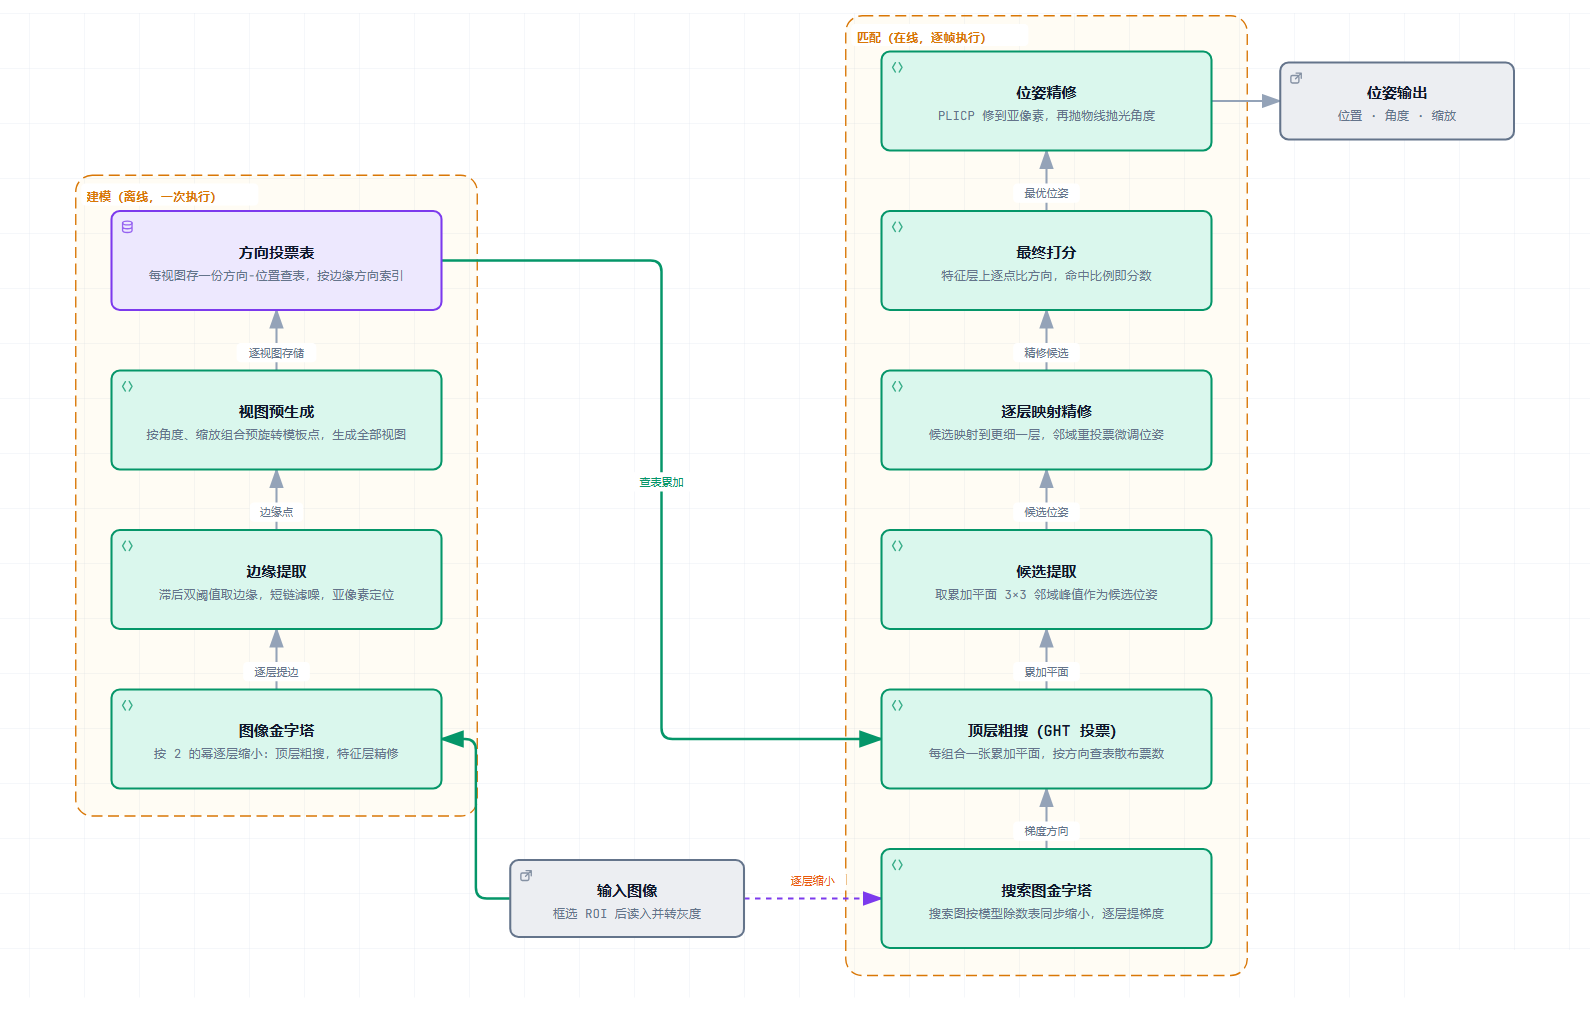
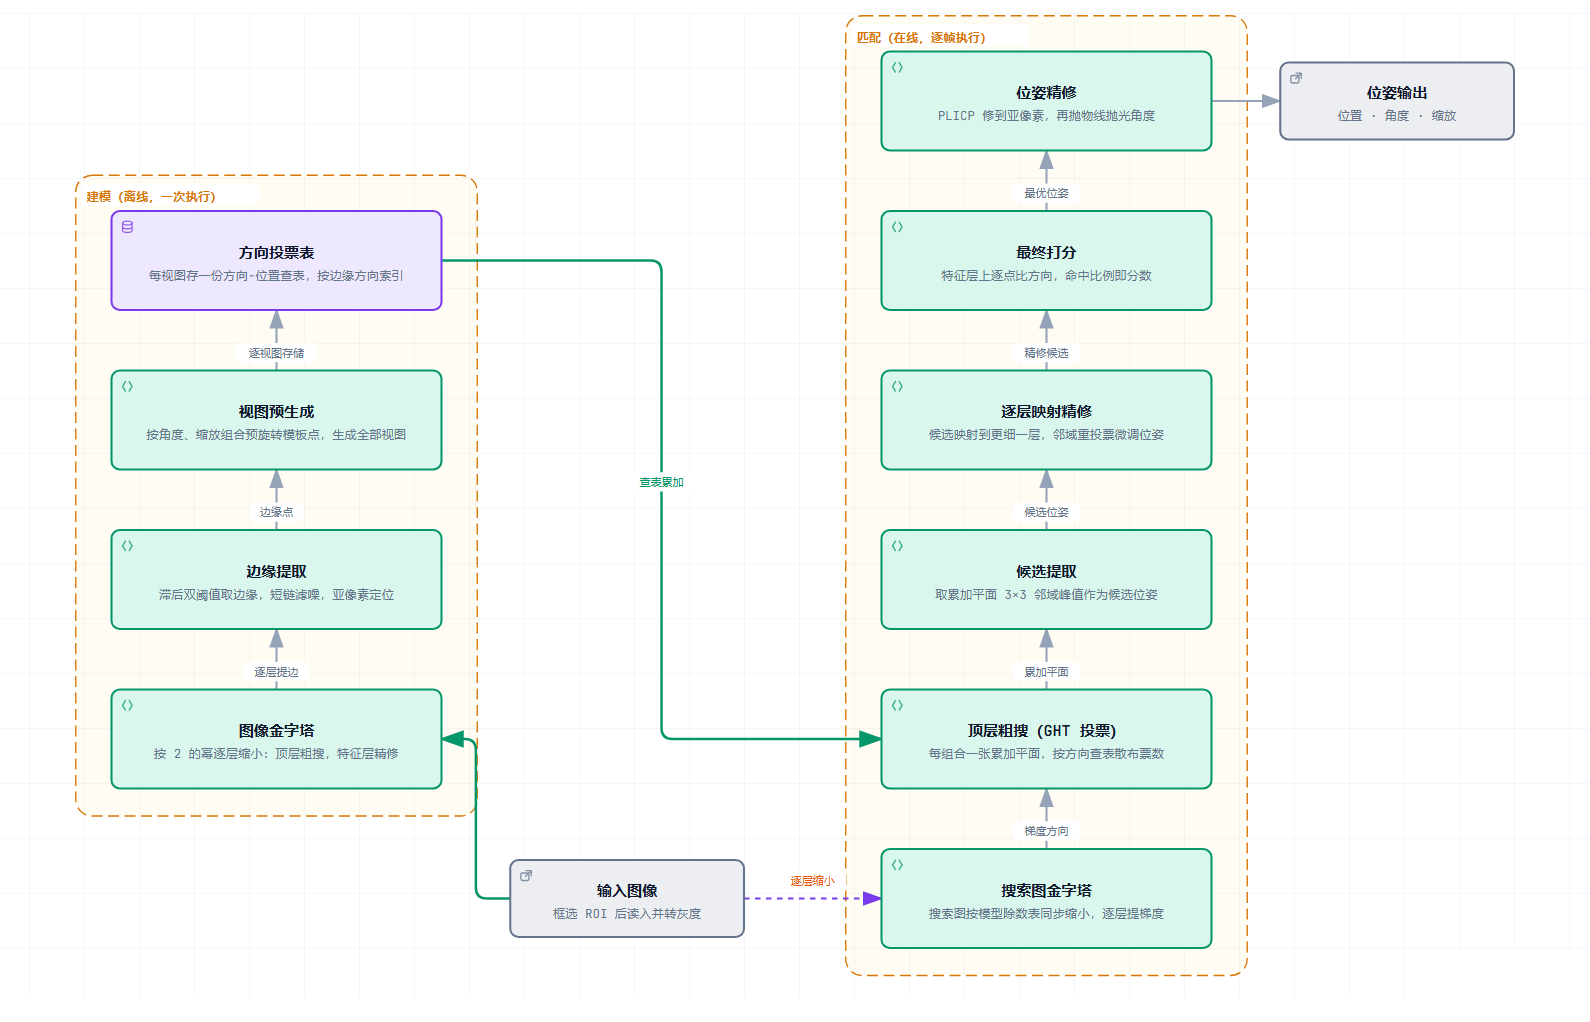
模板匹配项目的成败,算法占三成,落地占七成。这篇是落地手册:参数只需抓三条主线——特征尺度决定精度、速度尺度决定节拍、阈值与链长决定抗噪,并附上参数迁移时最容易踩的"尺度含义不同"陷阱;五类最常见的翻车现场(光照一变就找不到、高对称目标角度歧义、遮挡掉分、目标跑出视野、精度总差一点)逐条给出成因与对策;最后是验收方法论——用合成真值而非人工读数、看成功率而非冠军案例、做确定性验证、把判据写进交付物。
2694 7 1 2026-09-28
移动机器人工程师培训与认证安排-26年10月
2026年10月份海康移动机器人将组织1场培训,12场HCT认证,9场HCA认证。
2771 3 2026-09-18
移动机器人技术分享-26年9月
分享机器人各产品线的典型案例、版本迭代更新内容以及技术文档的更新内容。录屏下载链接:https://drive.ticklink.com/disk/fileDownload?link=IXAmys8j&提取码:HIK789
1087 1 2026-09-18
【轮廓匹配-工程篇】把单次匹配做到毫秒级:金字塔与工程取舍
640×480的图,正负180度全角度搜索,第一版算法要一百毫秒上下;后来我们把它压进了个位数毫秒,没有黑科技,也没有换更贵的机器。这篇复盘真正起作用的四条工程决策:先粗后细的图像金字塔如何把搜索量指数级砍掉;为什么"少做无用功"比"把必要计算优化到极致"收益大一个量级;数据流顺畅为什么比堆算法更重要;并行应该并行在哪里。最后附一份实测有效的避坑清单,以及工业场景对确定性的硬要求。
2405 7 2 2026-09-18
【轮廓匹配-原理篇】让机器“认出”一个零件:轮廓模板匹配是怎么工作的
产线上的相机拍一张图,几十毫秒内就能判断零件是哪个、在哪、转了多少度。很多人的第一反应是深度学习,但我做工业视觉多年的答案恰恰相反:大量高节拍的定位工位,跑的其实是更老、更稳、更快的轮廓模板匹配。这篇用"办会员卡"和"刷卡"的比喻讲清它的两阶段结构:为什么它只看边缘梯度方向、不看灰度,因而天然免疫光照变化;为什么由粗到细的金字塔搜索能把"大海捞针"变成"瓮中捉鳖";最后如何把答案精修到亚像素级。同时纠正三个常见误区。
2625 3 2026-09-18
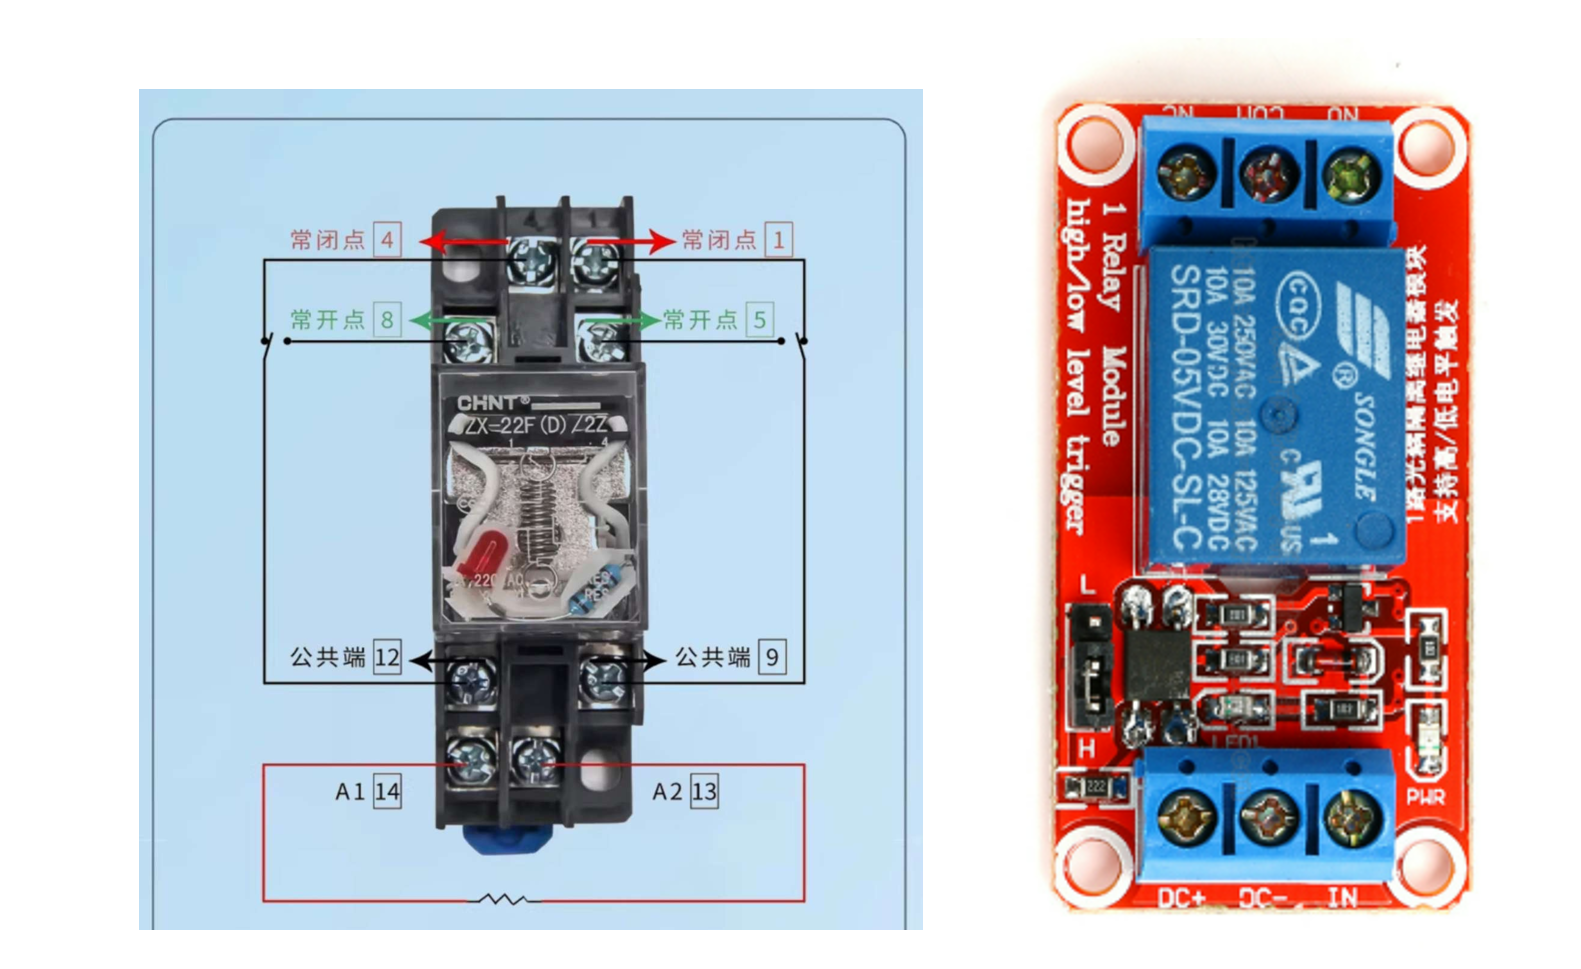
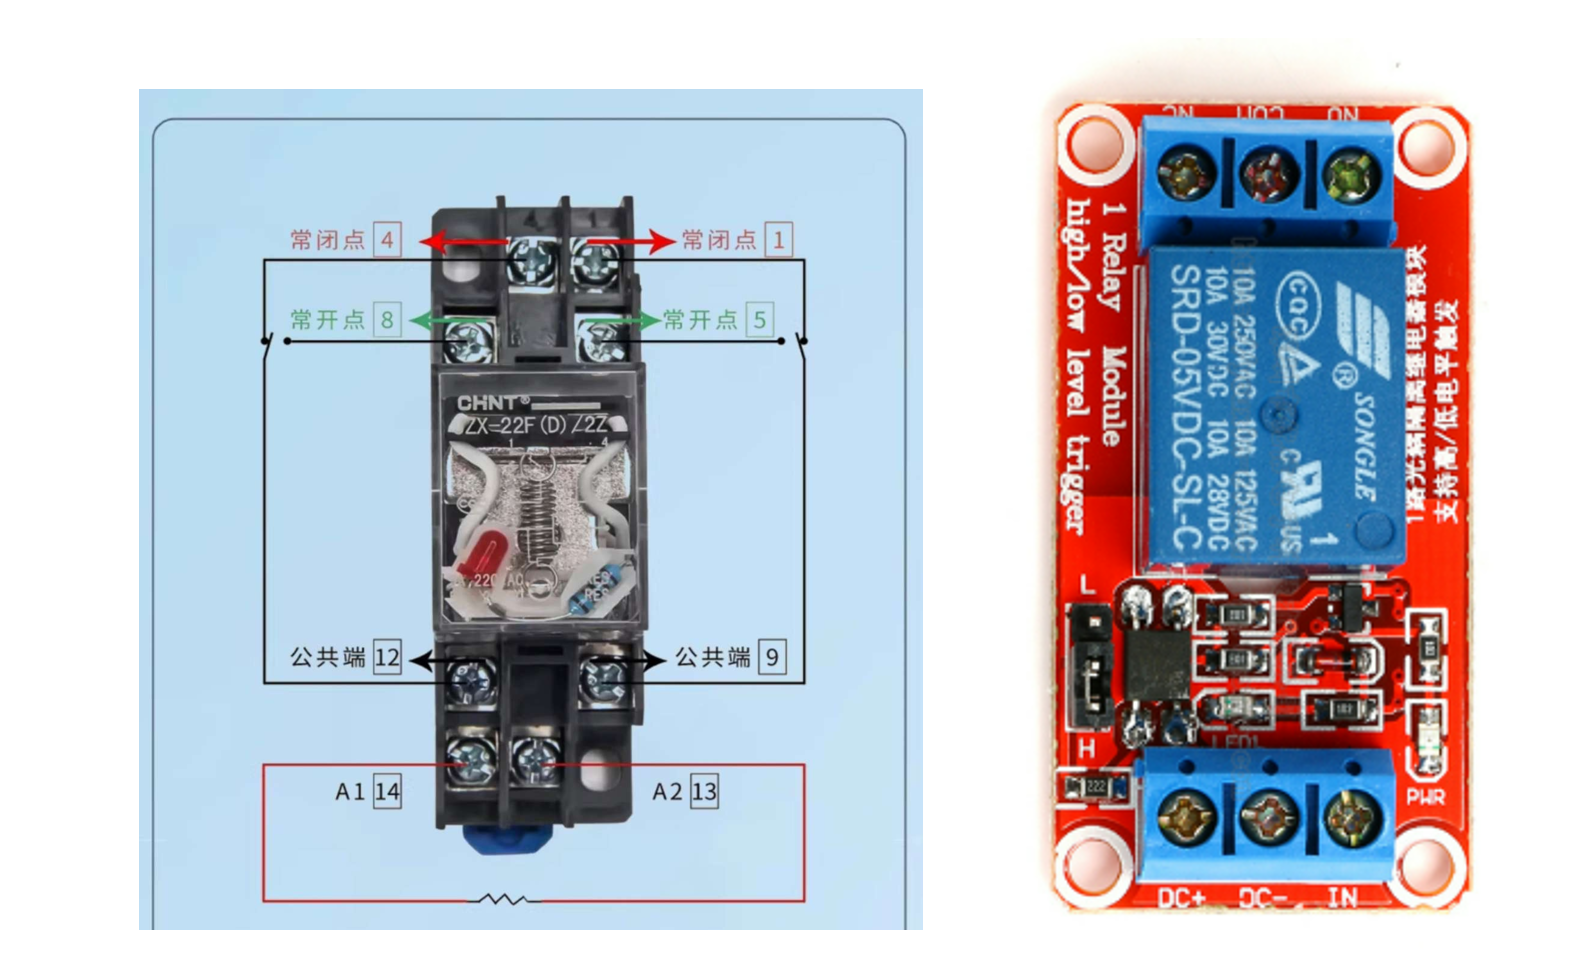
(四)继电器之视觉传感器接线篇
本文聚焦海康视觉传感器SC3000与继电器的接线实操。
2245 4 2026-09-18
(三)继电器之智能读码器接线篇
本文针对智能读码器(ID3000P/ID3000X)与继电器的接线应用。分别介绍两款读码器的IO管脚定义,详细演示与有源、无源继电器配合时的输入输出接线步骤,并说明高低电平跳线帽的设置方法及IDMVS软件测试技巧,助力用户快速完成读码器信号控制系统的搭建与调试。
1887 1 2026-09-18
您正在使用的浏览器版本过低,请升级最新版本以获得更好的体验。
推荐使用以下浏览器
 编辑资料




 浙公网安备 33010802013223号