视觉硬件的选择-标定板
标定板的用途、标定板的选择

一>棋盘格的作用

    a>畸变校正

        径向畸变,径向畸变就是沿着透镜半径方向分布的畸变,产生原因是光线在原理透镜中心的地方比靠近中心的地方更加弯曲,这种畸变在短焦镜头中表现更加明显,径 向畸变主要包括桶形畸变和枕形畸变两种。以下分别是枕形和桶形畸变示意图:
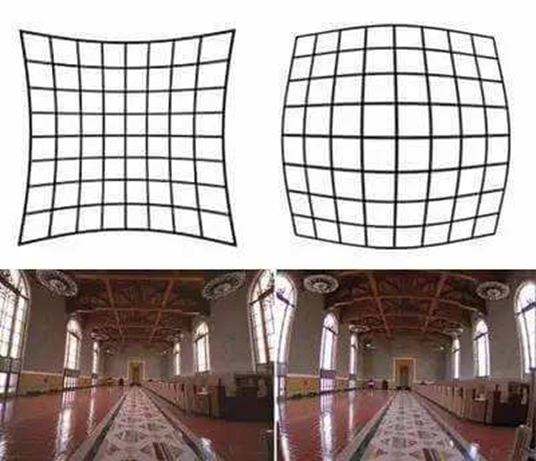
                                                                                                                    

        切向畸变,是由于透镜本身与相机传感器平面(成像平面)或图像平面不平行而产生的。
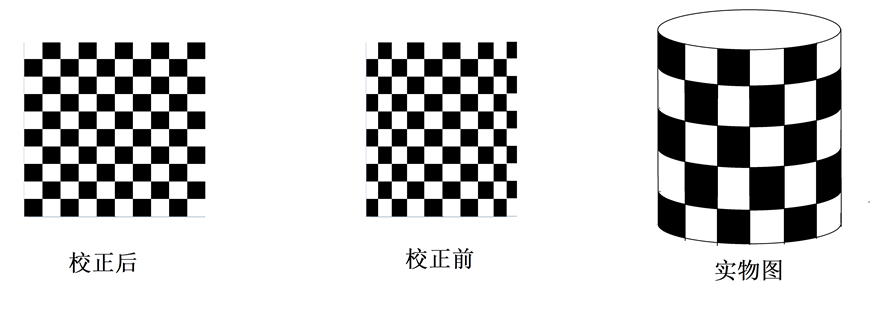
                                                             

    b>图像与实际尺寸转换

        图像中的坐标都为像素坐标与实际坐标系的方向和尺寸都不相同。为了将像素转为实际尺寸,那么就需要标定。也可以说是枚举一些特别的点,这些点在图像与实际中 一一对应,求取点和点之间的像素距离,以及实际的xy轴与图像xy轴的夹角。如果这些点是由机器人,或者伺服机构提供,那么就变成了N点标定。这里这些点由棋盘格的黑白交点提供。
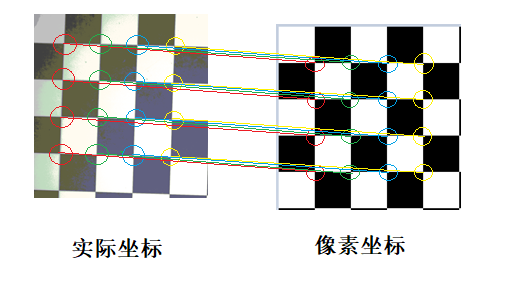
                                                      

    c>转换中介

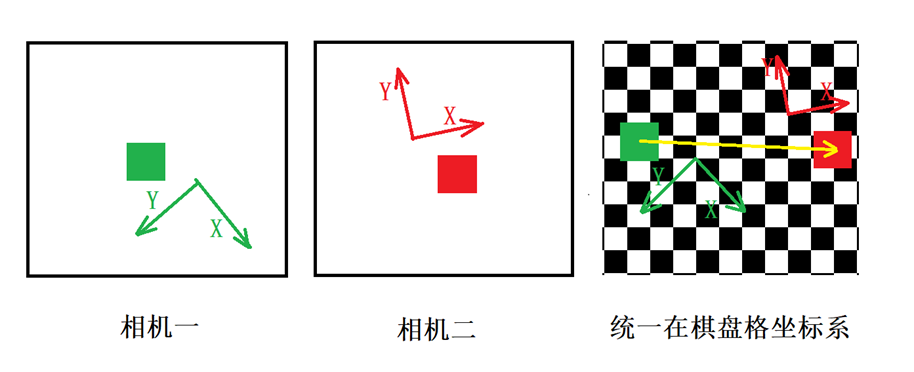
         不同相机的有各自的坐标系,使用棋盘格作为中介将不同坐标系连接在一起。

  例如:图像坐标系Image(x,y)经过棋盘格转换矩阵Tc转为棋盘格坐标系,再经过九点标定转换矩阵Tm可以变成机械坐标系Mach(x,y)

           如果两个不同相机使用同一姿态的棋盘格做标定

         Image1(x,y)Tc1Tm1=Mach1(x,y)

         Image2(x,y)Tc2Tm2=Mach2(x,y)

      结论A:那么Mach2(x,y)Tm2逆Mach1(x,y)Tm1逆在同一个坐标系下

          当相机2标定位置与标定位置不同时

      结论B:Imag1(x,y)Tc1Image2(x,y)Tc2+拍照平移距离Tm2逆(或Imag1(x,y)Tc1Tm1Image2(x,y)Tc2Tm1+拍照平移距离)在同一坐标系下,此类方法可以应用于高精度尺寸检测

      结论C:Imag1(x,y)Tc1Tm1Image2(x,y)Tc2Tm1在同一坐标系下,此类方法可以应用于对位贴合


二>棋盘格规格性能

    a>单元格尺寸:黑白格(圆点)距离最近的黑白格(圆点)中心距离

    b>单元格精度:单元格尺寸的实际测量值误差精度

    c>棋盘格材质:绘制单元格的载体材料:亚格力、金属、玻璃等

    d>特征:二维码、DataMartrix等点坐标信息,基准、标识等原点信息

    e>打印高度:针对于亚格力、玻璃等材质棋盘格实际绘制位置距离表面的高度

三>棋盘格的选择

    a>确定棋盘格黑白格大小

        棋盘格棋盘格标定时,视野中黑白格交点需要保证在20个以上,视野中像素数量至少64*64,且每个格子面积要保证25个像素以上,要保证视野中有5*4个黑白格。所以黑白格的大小选型为

                                                                                    像素精度✖5<黑白格边长<视野长边➗6

    b>确定棋盘格黑白格精度

        正常情况下,棋盘格精度需要小于相机的重复精度,否则就造成了像素浪费。例如单个像素精度为10um时,重复精度约为1/3像素,那么选择的棋盘格精度约为2um

    c>确定棋盘格的尺寸

        单个相机标定时,只要要棋盘格大于使用区域即可。例如视野为5m*4m,但被拍照的物料大小和移动范围合起来只有2m*3m,那么只要选择比2m*3m的尺寸大一些的棋盘格即可。

        联立标定时,棋盘格应该等于联立标定时的视野, 例如测量一个1米长的绳子总长,绳子位置变动为±10mm,理论来说,棋盘格大小只要超过1m+10mm*2即可,但是实际建议选择更大一些尽力棋盘格能充斥整个视野。 例如相机视野时40mm*16mm,那么棋盘格大小要超过1m+40mm

    d>确定棋盘格的材质

        高精度的偏向于玻璃和金属类

        普通精度偏向于亚格力、菲林片、纸
版权声明:本文为V社区用户原创内容,转载时必须标注文章的来源(V社区),文章链接、文章作者等基本信息,否则作者和本社区有权追究责任。如果您发现本社区中有涉嫌抄袭的内容,欢迎发送邮件至:v-club@hikrobotics.com 进行举报,并提供相关证据,一经查实,本社区将立刻删除涉嫌侵权内容。
上一篇

现场电磁干扰怎么排除

下一篇

常见的标定方法简介

评论请先登录 登录
全部评论 0
Lv.0
0
关注
0
粉丝
0
创作
0
获赞
所属专题
  • 常见的标定方法简介
  • 视觉硬件的选择-标定板
  • 浅谈VisionMaster中的畸变矫正工具(以及VM标定板二的灵活应用)
  • 相机旋转,代替机械爪旋转,标定旋转中心。
  • 【共享学习】单相机位与多相机定位分析
  • 平移旋转标定模块与绝对坐标
  • 标定技术与标定模块
  • PCB行业&PCB板贴标定位项目
  • VM应用之平移旋转标定使用
  • 【2D算法系列】机器视觉核心算法之N点标定
  • 探讨海康VisionMasterN点标定的内部原理
  • 【3D系列】2D-3D定位引导算法原理及实现
  • 【2.5D】2.5D定位引导最强攻略-普通精度版
  • 【2.5D】2.5D定位引导最强攻略-高精度版
  • 【形状匹配算法系列】从NCC到轮廓匹配:工业视觉的"定位之争",到底争的是什么?
  • 工程经验系列:视觉定位(标定设计,及应用)
  • 工程经验系列:视觉定位(很干,请自备饮料)
  • 浅谈对海康视觉软件做定位/对位项目的想法
  • 浅谈对海康视觉软件做定位/对位项目的想法二
  • 浅谈对海康视觉软件做定位/对位项目的想法三
  • 浅谈对海康视觉软件做定位/对位项目的想法四-----MODBUS-TCP通讯
  • VM常见定位场景与方案设计
  • 光伏串返机纠偏实现
  • 常规定位引导项目入门必看
  • 常规定位引导项目问题排查步骤
  • 一次看懂“对位贴合”含Halcon模拟仿真
相关阅读
  • 在VisionMaster里用自定义算法模块跑YOLOv8
    2026-08-26 浏览 0
  • USB工业相机掉线问题排查指南
    2026-08-26 浏览 0
  • 海康机器人机器视觉工程师认证流程解读(2026年版本)
    2026-08-20 浏览 0
  • 【0202016】一站式部署工具MapStudioPro用户手册
    2026-08-20 浏览 0
  • PPOCRv6制作自定义模块在VisonMaste中部署
    2026-09-14 浏览 0

请升级浏览器版本

您正在使用的浏览器版本过低,请升级最新版本以获得更好的体验。

推荐使用以下浏览器