


各类标定定位,都在这里
26篇
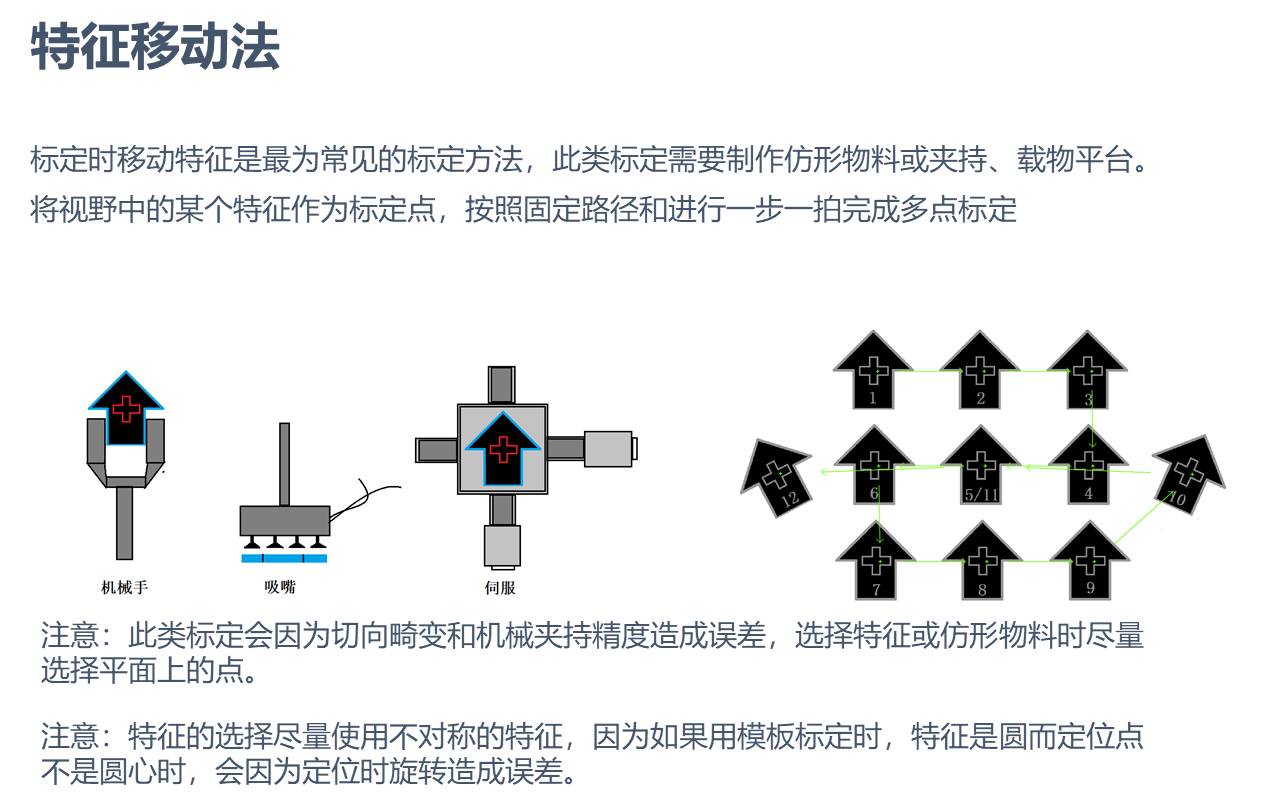
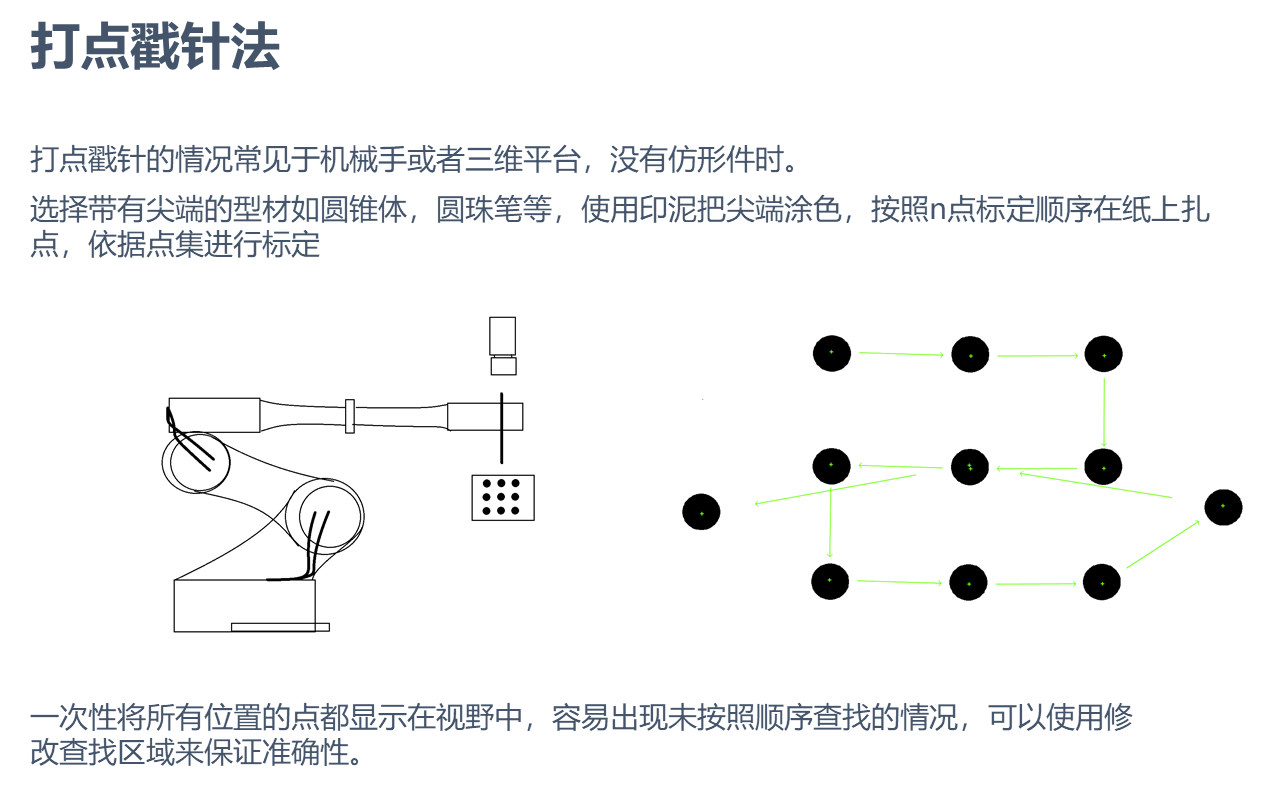
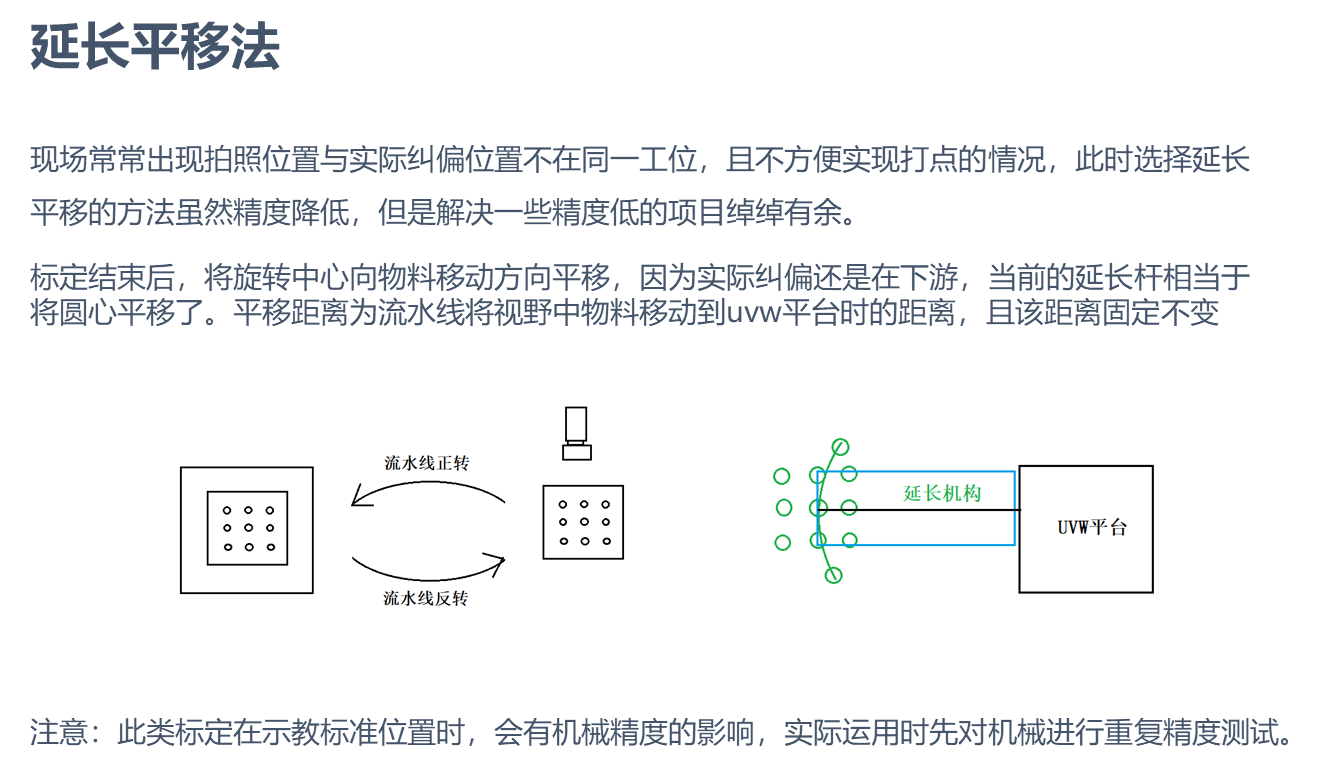
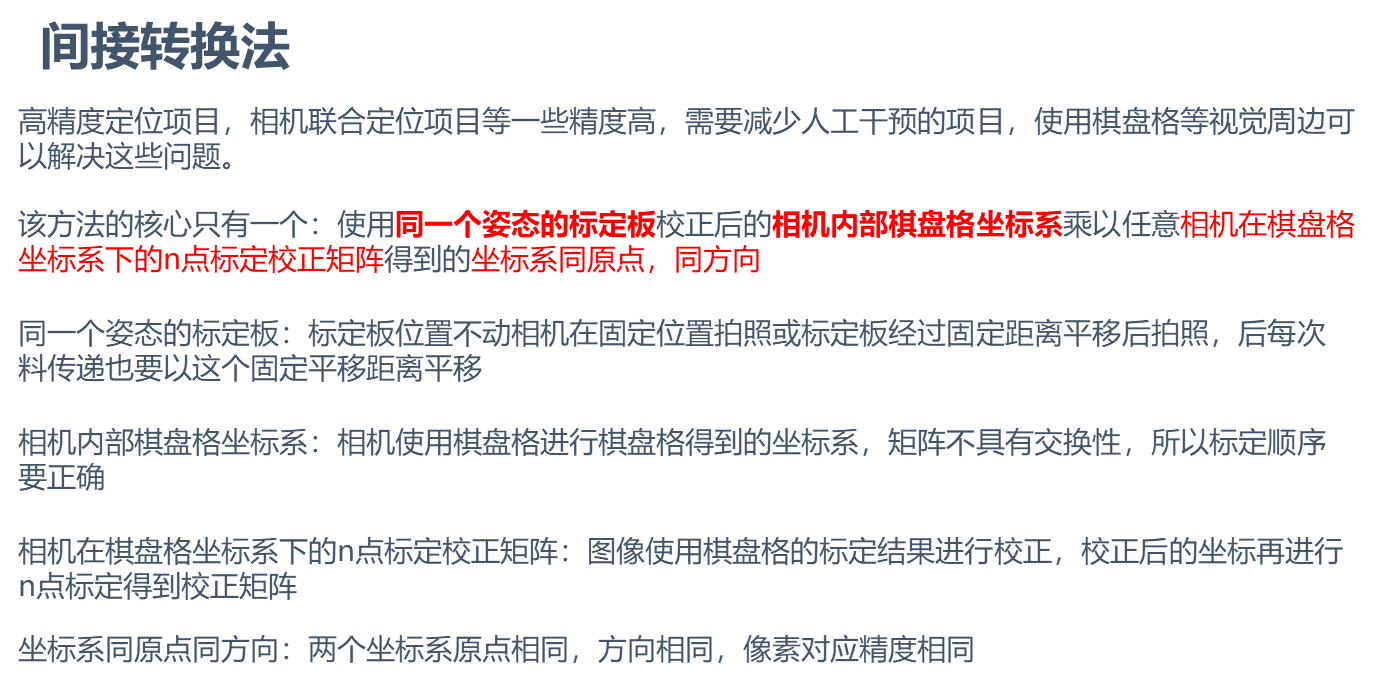
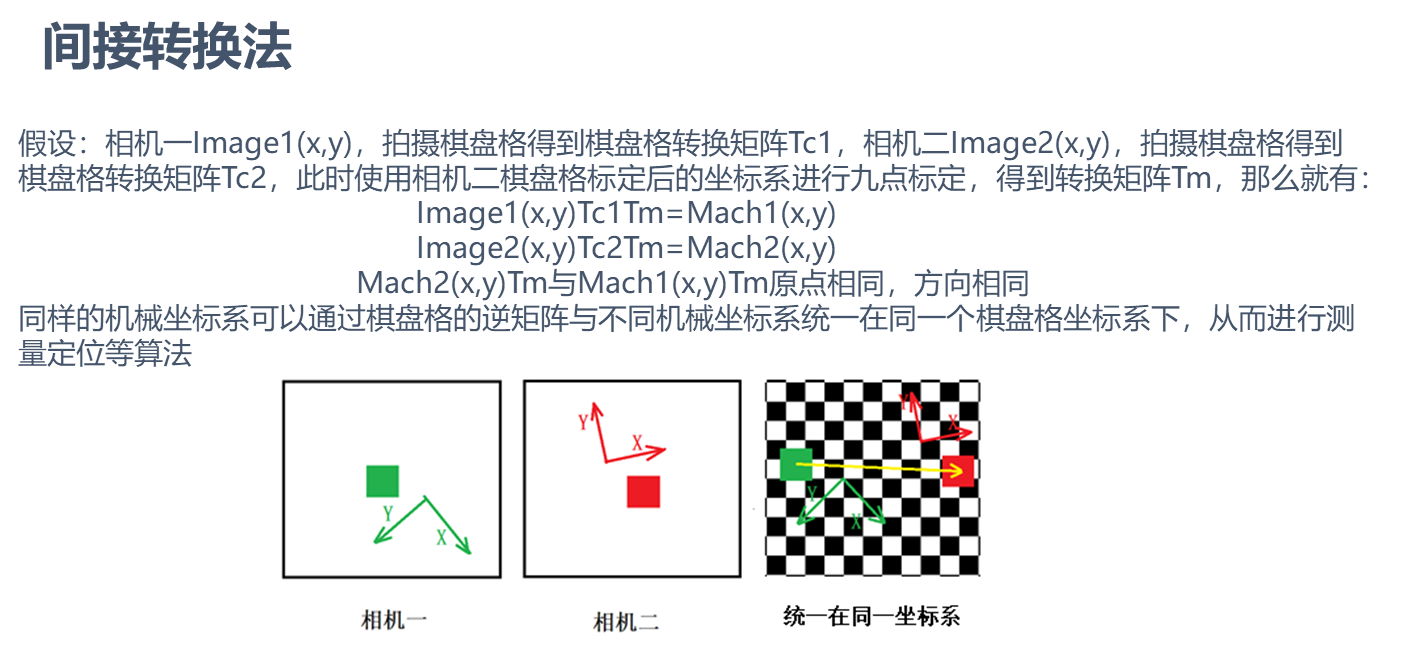
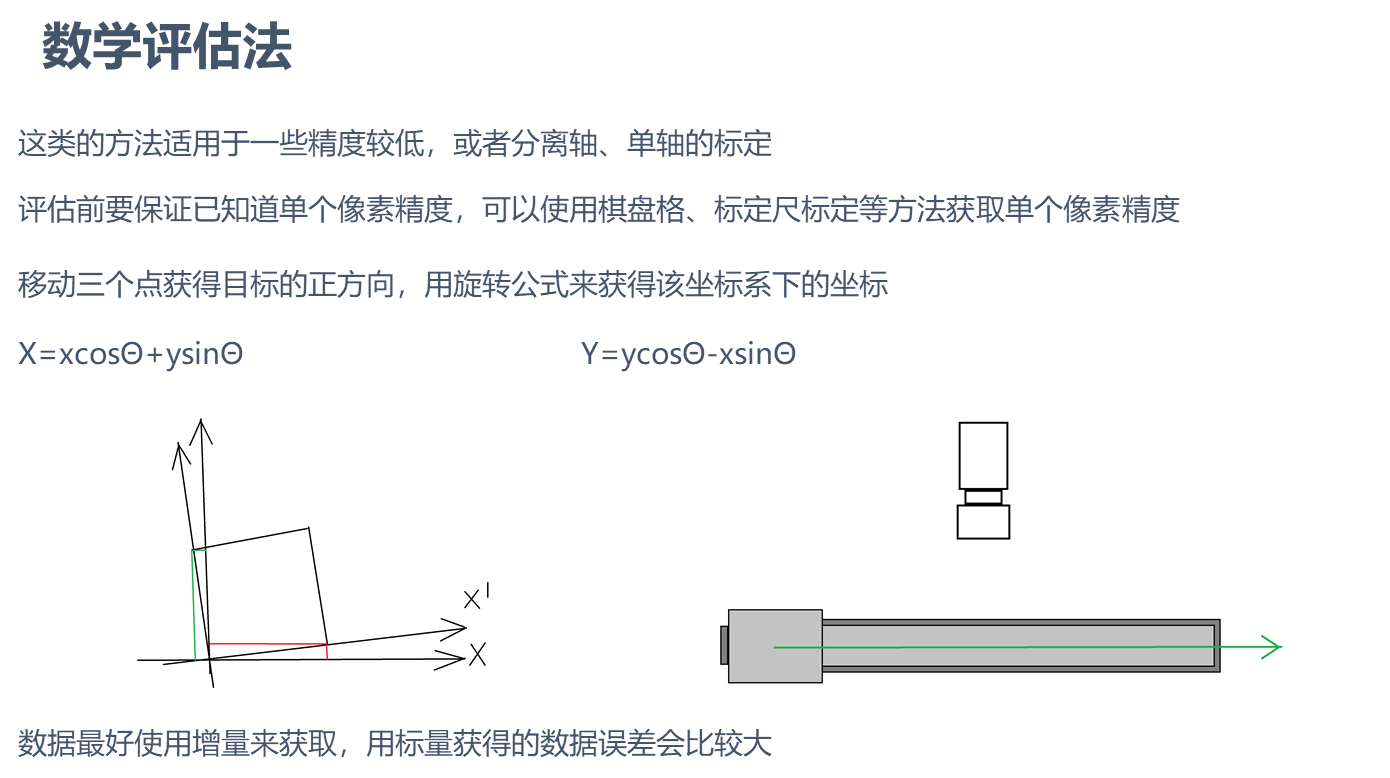
- 常见的标定方法简介
- 视觉硬件的选择-标定板
- 浅谈VisionMaster中的畸变矫正工具(以及VM标定板二的灵活应用)
- 相机旋转,代替机械爪旋转,标定旋转中心。
- 【共享学习】单相机位与多相机定位分析
- 平移旋转标定模块与绝对坐标
- 标定技术与标定模块
- PCB行业&PCB板贴标定位项目
- VM应用之平移旋转标定使用
- 【2D算法系列】机器视觉核心算法之N点标定
- 探讨海康VisionMasterN点标定的内部原理
- 【3D系列】2D-3D定位引导算法原理及实现
- 【2.5D】2.5D定位引导最强攻略-普通精度版
- 【2.5D】2.5D定位引导最强攻略-高精度版
- 【形状匹配算法系列】从NCC到轮廓匹配:工业视觉的"定位之争",到底争的是什么?
- 工程经验系列:视觉定位(标定设计,及应用)
- 工程经验系列:视觉定位(很干,请自备饮料)
- 浅谈对海康视觉软件做定位/对位项目的想法
- 浅谈对海康视觉软件做定位/对位项目的想法二
- 浅谈对海康视觉软件做定位/对位项目的想法三
- 浅谈对海康视觉软件做定位/对位项目的想法四-----MODBUS-TCP通讯
- VM常见定位场景与方案设计
- 光伏串返机纠偏实现
- 常规定位引导项目入门必看
- 常规定位引导项目问题排查步骤
- 一次看懂“对位贴合”含Halcon模拟仿真

 浙公网安备 33010802013223号