首页
案例
问答
V学院
活动
认证
启智杯大赛
登录
注册
2023海康机器人机器视觉新品发布会
4月10日
14:00
预约报名
推荐
机器视觉
全部
移动机器人
全部
关节机器人
全部
全部
187
0
第五届“启智杯”机器智能大赛报名开启:直击工业现场,解码视觉未来
V首席运营官
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
43
0
蓄能开战!第五届“启智杯”能量站直播即将开启
V首席运营官
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
67
0
第五届“启智杯”机器智能大赛参赛手册
V首席运营官
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
第五届“启智杯”机器智能大赛开赛通知
关于第五届“启智杯”机器智能大赛开赛通知
V首席运营官
V首席运营官
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
88
0
2026-10-14
ID2000X(R)M用户手册全面升级:从"能看懂"到"真好用"
历经多轮调研与用户反馈,读码器产品文档迎来全面改版。新版手册架构更清晰、内容更丰富、介绍更透彻,让手册真正服务于现场调试与运维。本次率先上线ID2000X(R)M系列用户手册,其余机型手册正在同步开发中。那么这次改版到底改了哪里?有什么亮点?
机器视觉技术传播从业人员
机器视觉技术传播从业人员
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
541
2
2026-10-08
听说不参加启智杯比赛也能拿奖金?
第五届“启智杯”大赛即将开启。没时间参赛?那就当伯乐!志愿者招募中,推荐同学报名成功即有机会得现金奖励及证书,快扫码加入。
V首席运营官
V首席运营官
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
196
0
2026-09-28
【轮廓匹配-落地篇】工业模板匹配落地手册:参数、陷阱与验收
模板匹配项目的成败,算法占三成,落地占七成。这篇是落地手册:参数只需抓三条主线——特征尺度决定精度、速度尺度决定节拍、阈值与链长决定抗噪,并附上参数迁移时最容易踩的"尺度含义不同"陷阱;五类最常见的翻车现场(光照一变就找不到、高对称目标角度歧义、遮挡掉分、目标跑出视野、精度总差一点)逐条给出成因与对策;最后是验收方法论——用合成真值而非人工读数、看成功率而非冠军案例、做确定性验证、把判据写进交付物。
V版主_全栈布道者
V版主_全栈布道者
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1413
5
2026-09-28
【轮廓匹配-工程篇】把单次匹配做到毫秒级:金字塔与工程取舍
640×480的图,正负180度全角度搜索,第一版算法要一百毫秒上下;后来我们把它压进了个位数毫秒,没有黑科技,也没有换更贵的机器。这篇复盘真正起作用的四条工程决策:先粗后细的图像金字塔如何把搜索量指数级砍掉;为什么"少做无用功"比"把必要计算优化到极致"收益大一个量级;数据流顺畅为什么比堆算法更重要;并行应该并行在哪里。最后附一份实测有效的避坑清单,以及工业场景对确定性的硬要求。
V版主_全栈布道者
V版主_全栈布道者
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1695
5
2026-09-18
【轮廓匹配-原理篇】让机器“认出”一个零件:轮廓模板匹配是怎么工作的
产线上的相机拍一张图,几十毫秒内就能判断零件是哪个、在哪、转了多少度。很多人的第一反应是深度学习,但我做工业视觉多年的答案恰恰相反:大量高节拍的定位工位,跑的其实是更老、更稳、更快的轮廓模板匹配。这篇用"办会员卡"和"刷卡"的比喻讲清它的两阶段结构:为什么它只看边缘梯度方向、不看灰度,因而天然免疫光照变化;为什么由粗到细的金字塔搜索能把"大海捞针"变成"瓮中捉鳖";最后如何把答案精修到亚像素级。同时纠正三个常见误区。
V版主_全栈布道者
V版主_全栈布道者
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1823
3
2026-09-18
(四)继电器之视觉传感器接线篇
本文聚焦海康视觉传感器SC3000与继电器的接线实操。
机器视觉加油站
机器视觉加油站
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1602
3
2026-09-18
(三)继电器之智能读码器接线篇
本文针对智能读码器(ID3000P/ID3000X)与继电器的接线应用。分别介绍两款读码器的IO管脚定义,详细演示与有源、无源继电器配合时的输入输出接线步骤,并说明高低电平跳线帽的设置方法及IDMVS软件测试技巧,助力用户快速完成读码器信号控制系统的搭建与调试。
机器视觉加油站
机器视觉加油站
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1414
1
2026-09-18
(二)继电器之工业相机接线篇
本文聚焦工业面阵相机与继电器的实际接线操作。详细讲解6-pin相机IO管脚定义,分别演示相机与有源、无源继电器的输入输出接线方法及电流流向,并特别指出相机IO口无法直接驱动无源继电器的关键原因,帮助用户避免烧毁IO口等常见问题。
机器视觉加油站
机器视觉加油站
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1643
6
2026-09-18
(一)继电器科普篇
本文是系列开篇,为零基础用户科普继电器的基本原理、分类与核心作用。通过生动比喻帮助理解“小电流控制大电流”的工作机制,并详细对比无源与有源继电器的区别、结构端子及接线方法,附有常见错误排查与自检清单,为后续实操打下坚实基础。
机器视觉加油站
机器视觉加油站
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
1666
1
1
2026-09-18
USB工业相机掉线问题排查指南
本文档描述了USB工业相机在使用过程中出现掉线问题的常见现象、原因分析及解决方案,可供技术人员在排查USB相机掉线问题时参考使用
V版主_工业相机流光纪
V版主_工业相机流光纪
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
3125
3
1
2026-08-26
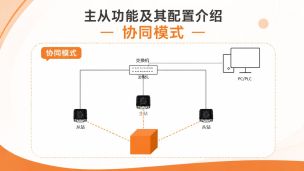
主从功能及其配置介绍-协同模式
本文主要介绍主从功能下协同模式核心概念及其配置使用
Vuser_559gArin8ugqS
Vuser_559gArin8ugqS
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
2329
1
2026-08-25
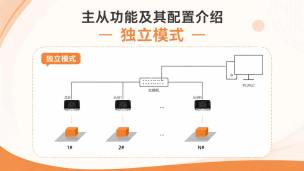
主从功能及其配置介绍-独立模式
本文主要介绍主从功能背景、独立模式的核心概念、独立模式与协同模式的工作模式介绍、以及独立模式的配置使用。
Vuser_559gArin8ugqS
Vuser_559gArin8ugqS
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
2056
0
2026-08-25
海康机器人机器视觉工程师认证流程解读(2026年版本)
解读认证对象、认证体系、认证流程、认证报名、认证考核等内容
V版主_shu
V版主_shu
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
5086
3
2
2026-08-20
工业线阵相机分时频闪技术详解—不同像素格式拆图原理
本文针对工业视觉检测中的分时频闪应用场景,通过图形示例和真实图片演示,直观展示Mono8、RGB8、BayerRBGG8三种主流像素格式的成像原理与拆图差异。文章采用图示化方法,详细说明不同像素格式下Sensor的曝光机制、数据输出方式,以及对应的图像拆分策略。通过对比分析,揭示三种格式在触发精度要求、LineRateRatio配置、拆分单位等方面的关键差异,为工程实践提供直观的参考依据。
V版主_工业相机流光纪
V版主_工业相机流光纪
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
3458
0
2026-08-07
工业线阵相机分时频闪技术详解-应用及常规知识介绍篇
文章概述了工业线阵相机分时频闪的应用场景和常规知识
V版主_工业相机流光纪
V版主_工业相机流光纪
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
3062
5
2026-08-07
SC相机工业协议详解——Profinet协议
本文详解海康SC智能相机Profinet通信原理、IO模块与时序,配套西门子PLC完整组态调试步骤,并梳理现场常见通讯故障解决方案,为产线相机与PLC对接提供实操指南。
V版主_智能相机智瞳师
V版主_智能相机智瞳师
Lv.0
关注
0
关注
0
粉丝
0
创作
0
获赞
3505
14
2
2026-08-07
1
2
3
4
5
6
36
连续签到,赚积分
立即签到
+2
第1天
+2
第2天
+2
第3天
+4
第4天
+6
第5天
0积分 / 等级 0
积分中心 >
V社区
榜
敬请期待~
请升级浏览器版本
您正在使用的浏览器版本过低,请升级最新版本以获得更好的体验。
推荐使用以下浏览器
Chrome
Edge
Firefox